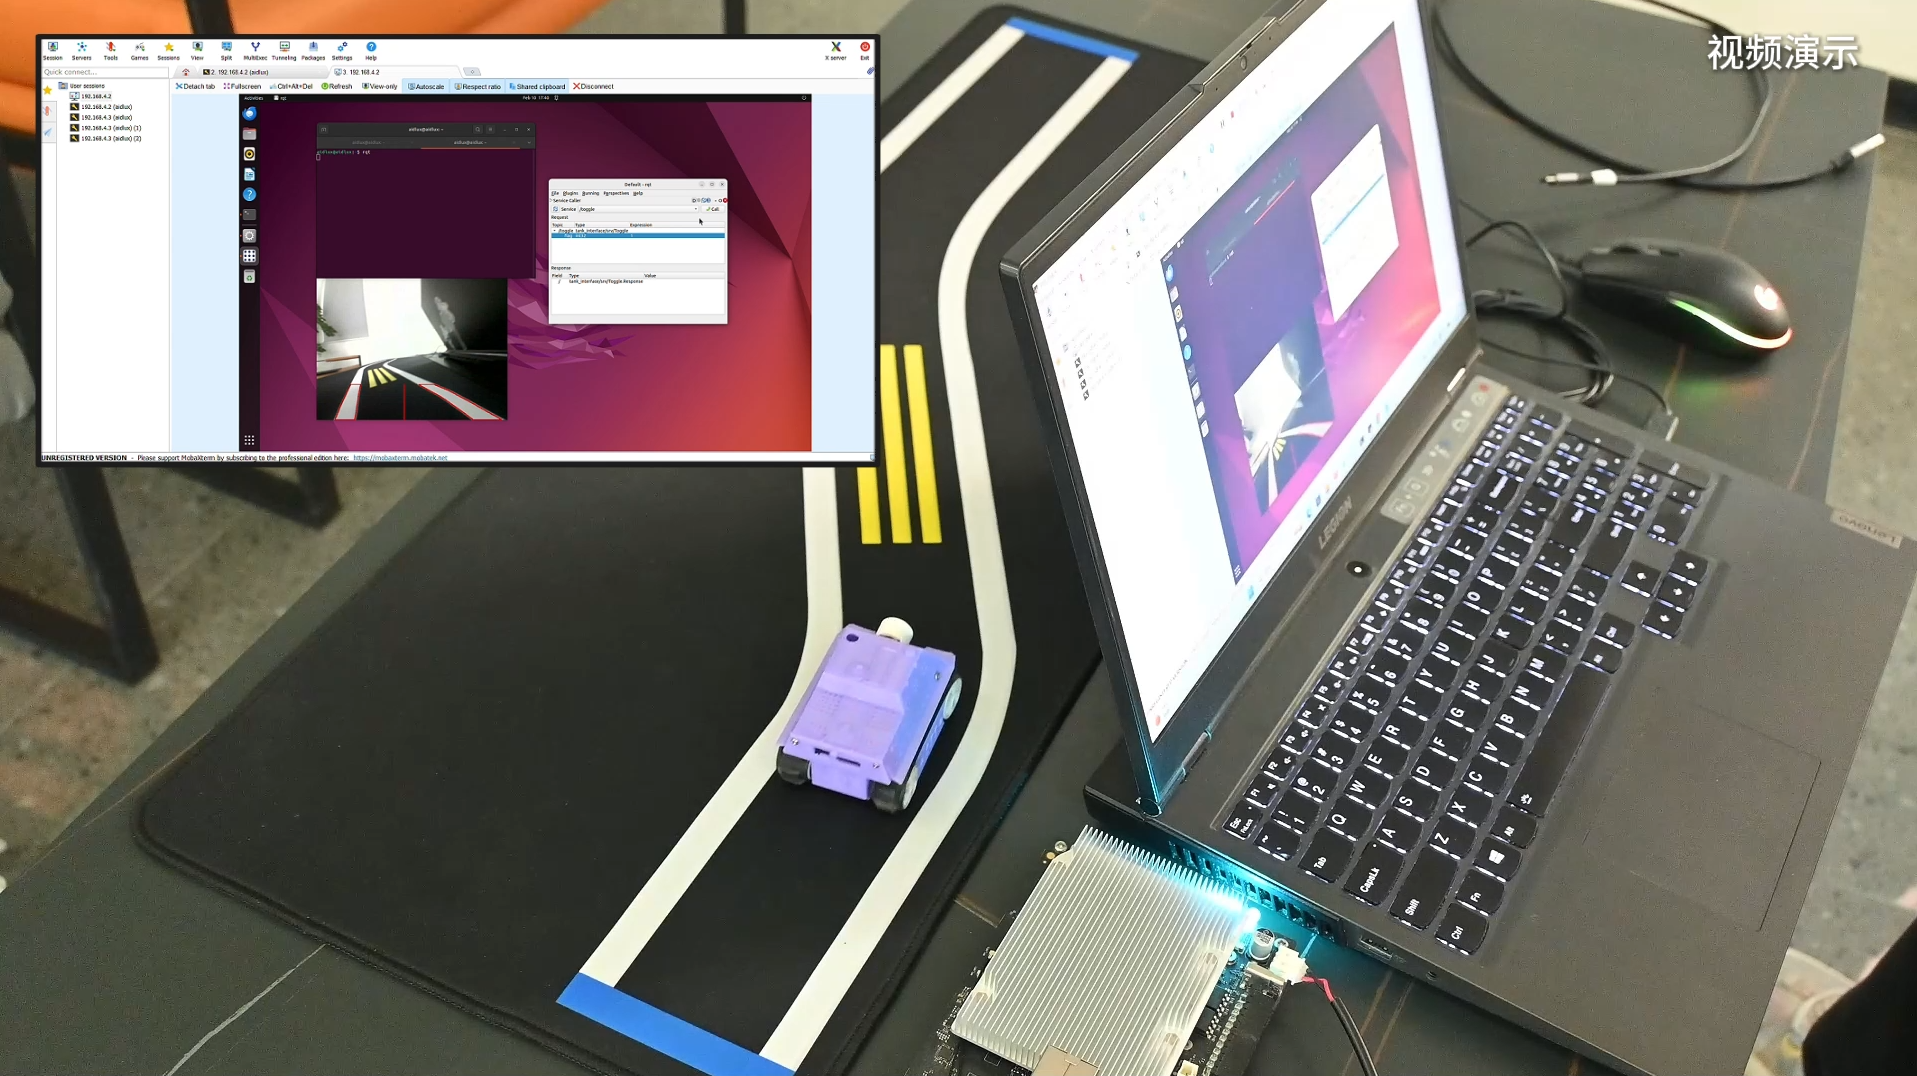
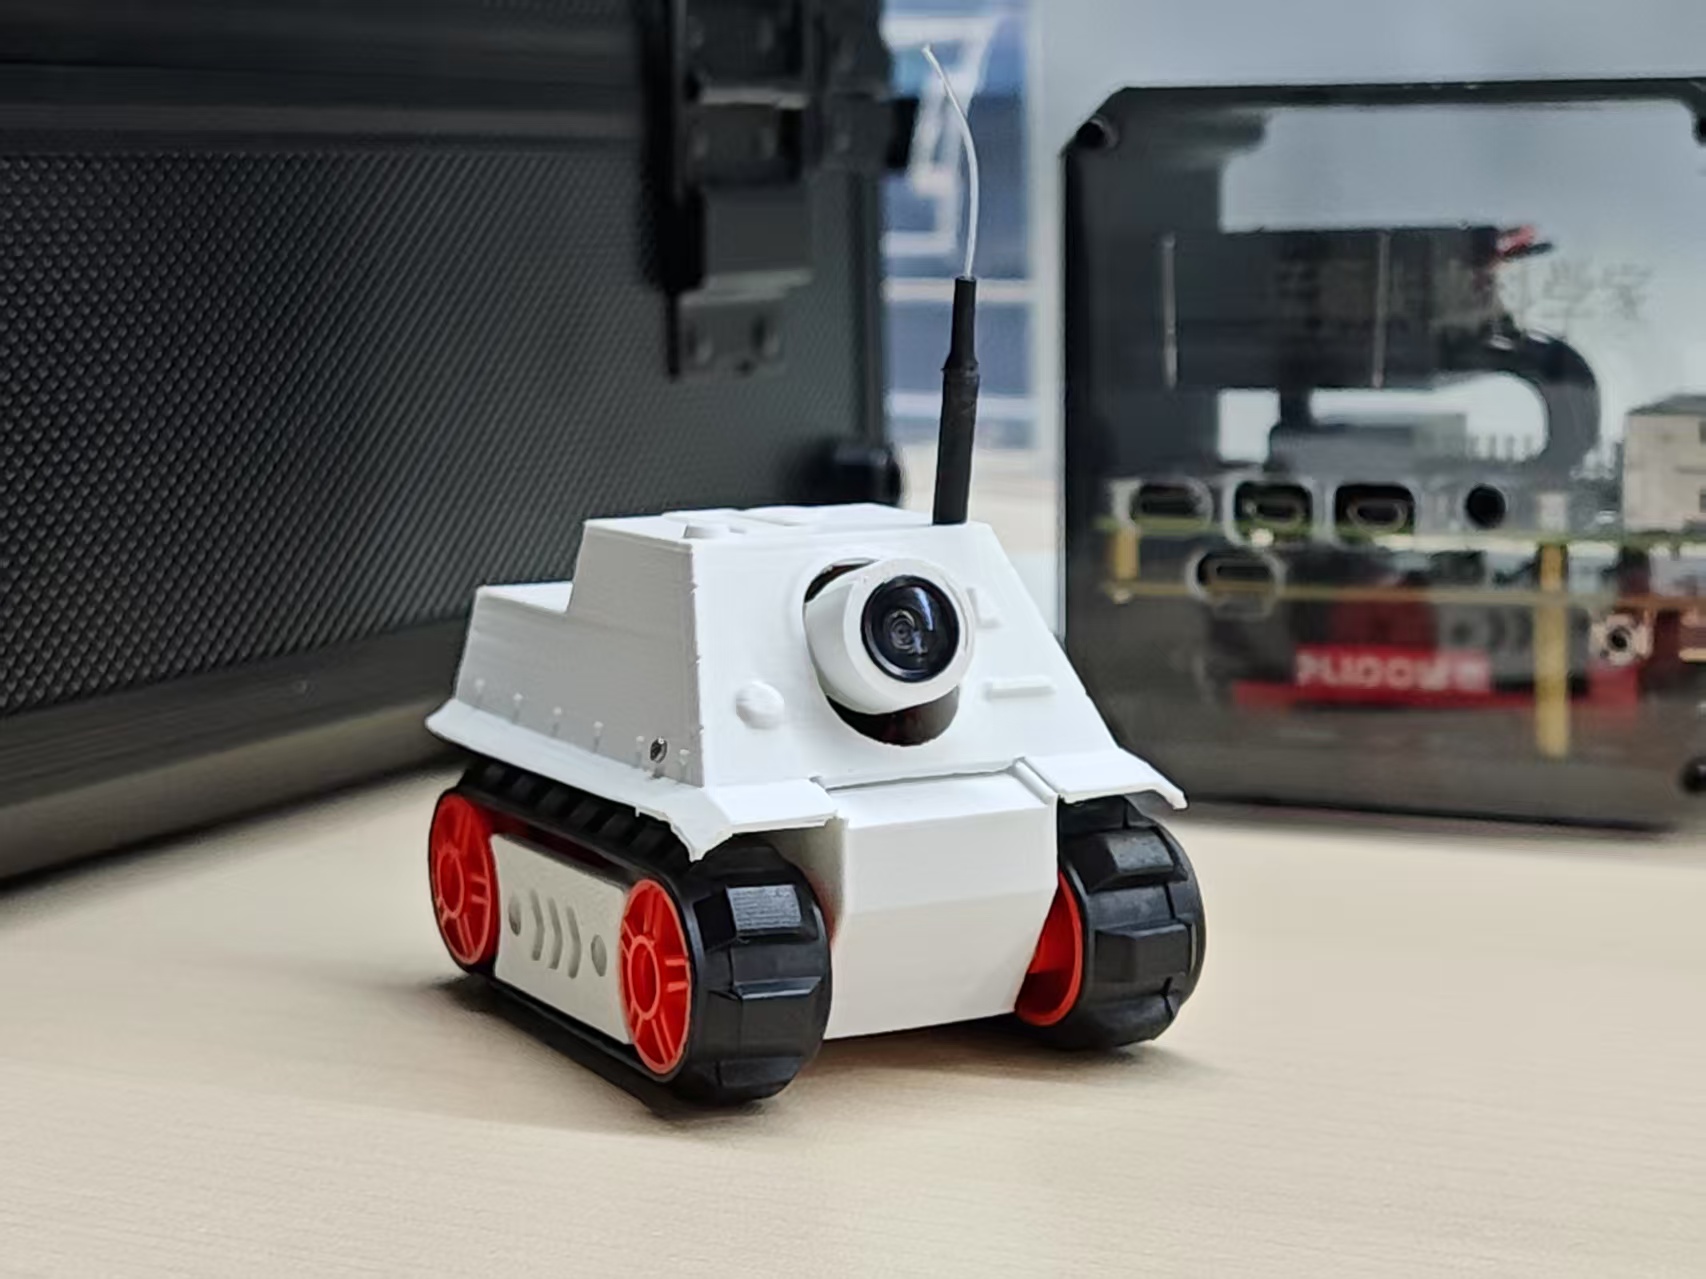
基于犀牛派 X1、ROS 2 与 ESP32 智能车的微型智能驾驶沙盘,集成视觉识别、行为决策和运动控制。
| 设备名称 / 型号 | 数量 | 官网单价 | 小计 |
|---|---|---|---|
开发板犀牛派 X1阿加犀 APLUX · X1 | × 1 | 阿加犀 APLUX · X1官网单价暂无CNY官网参考价 | — |
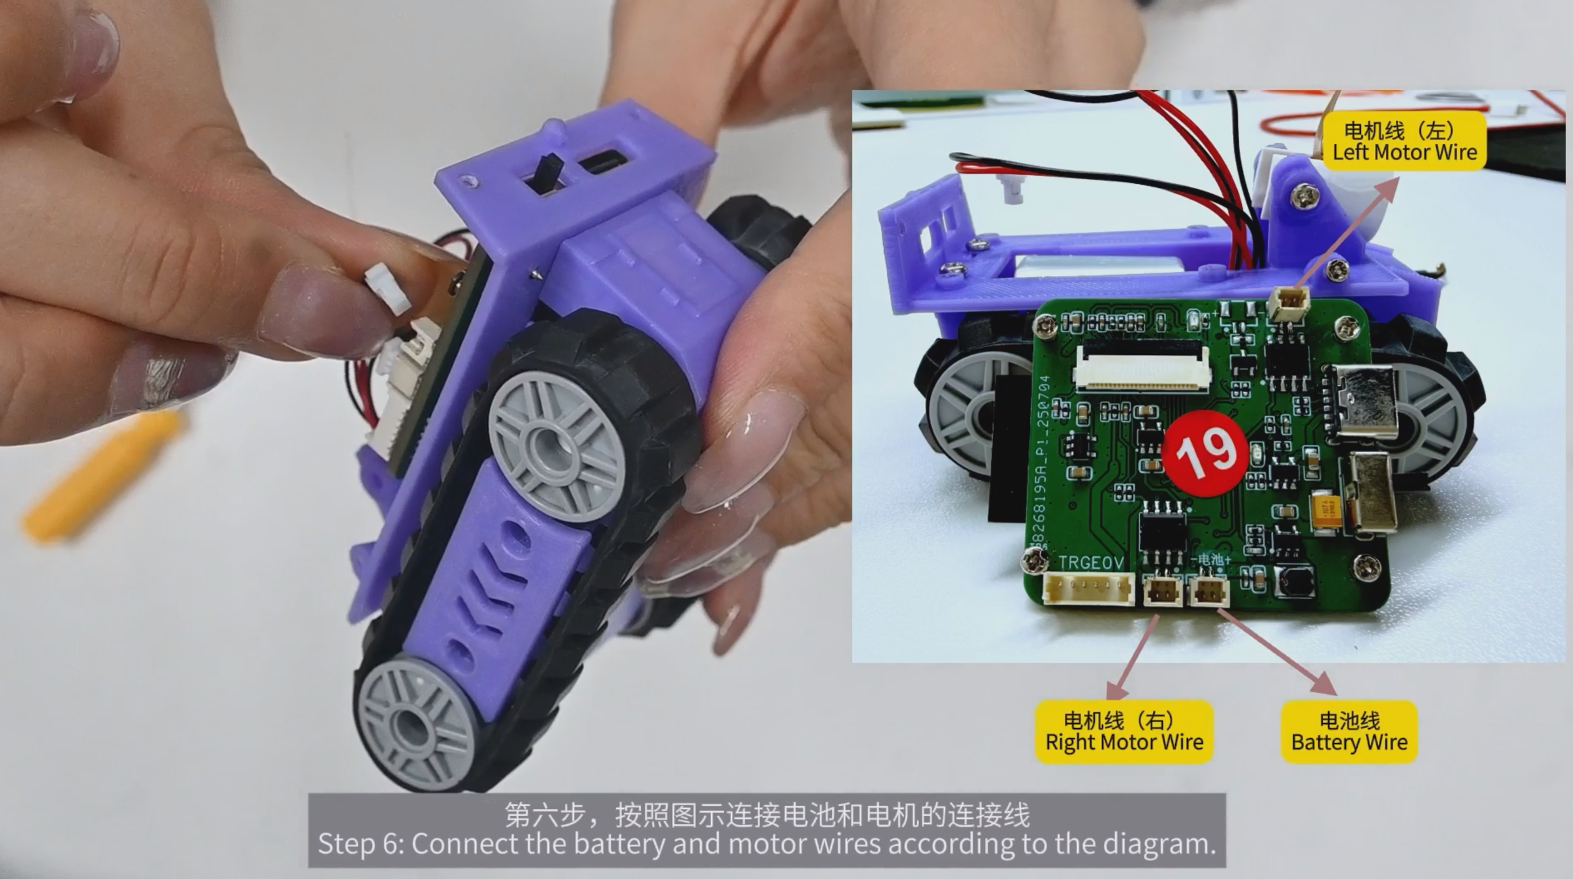
机器人本体ESP32 智能车(整机 / 套件)集成 ESP32 微处理器、摄像头、电机驱动模块、Wi-Fi | × 1 | 集成 ESP32 微处理器、摄像头、电机驱动模块、Wi-Fi官网单价暂无CNY官网参考价 | — |
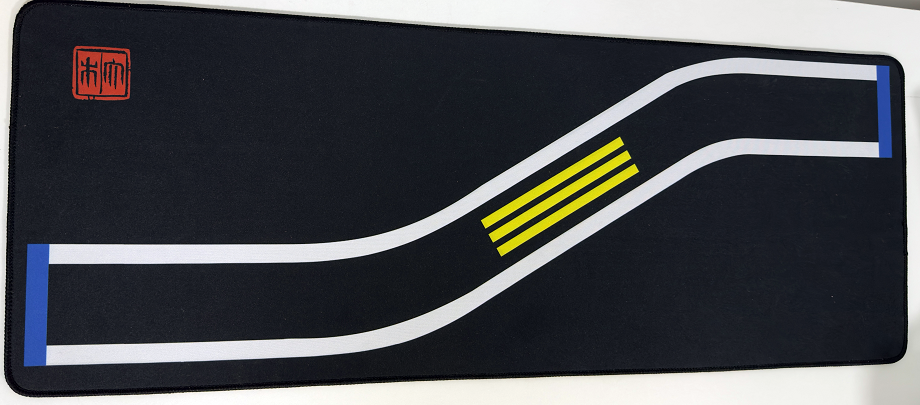
机械与结构沙盘 / 赛道环境含车道线、斑马线、停止线、红绿灯的道路系统(可自制或定制)(计数单位:套) | × 1 | 含车道线、斑马线、停止线、红绿灯的道路系统(可自制或定制)(计数单位:套)官网单价暂无CNY官网参考价 | — |
机械与结构3D 打印件(车壳、底盘等)模型文件随官方仓库开源,可自行打印(计数单位:套) | × 1 | 模型文件随官方仓库开源,可自行打印(计数单位:套)官网单价暂无CNY官网参考价 | — |
官网价格为最近人工核价结果,仅供参考,以厂商官网实际价格为准;不同币种不进行汇率换算。
微型智能驾驶沙盘:基于高通计算平台、AidLux 融合系统、ROS2 与 ESP32 智能小车,涵盖环境感知、运动控制、行为决策三大自动驾驶核心模块,可在定制沙盘中自主运行。
| 项目 | 内容 |
|---|---|
| 产品名称 | ESP32 Car with Visual Recognition(微型智能驾驶沙盘) |
| 产品定位 | 微型智能驾驶系统 / 自动驾驶教学与研究演示平台 |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official,Arduino:aplux) |
| 难度等级 | 中级(Intermediate) |
| 分类 | Motors & Robotics(电机与机器人) |
| 开源协议 | Apache License 2.0 |
| 项目案例页 | https://projecthub.arduino.cc/aplux/esp32-car-with-visual-recognition-3ef17b |
| 类别 | 参数 |
|---|---|
| AI 性能 | ~48 TOPS INT8 |
| CPU | 1× Kryo Prime @ 3.2GHz + 2× Kryo Gold @ 2.8GHz + 3× Kryo Silver @ 2.0GHz |
| GPU | Adreno 740,3000 GFLOPS(3 TFLOPS) |
| 内存 | 16GB LPDDR5x(默认)/ 24GB LPDDR5x(可选) |
| 连接性 | Wi-Fi 6、蓝牙 5.1、局域网 |
| 电源 | DC 12V / 24V 3A |
| 组成 | 说明 |
|---|---|
| 微处理器 | ESP32 |
| 感知 | 摄像头(RGB 图像采集与视频流传输) |
| 驱动 | 电机驱动模块(坦克式运动控制) |
| 通信 | Wi-Fi |
| 通道 | 协议 / 地址 |
|---|---|
| 视频流 | HTTP / MJPEG:http://192.168.4.1:81/stream |
| 控制命令 | UDP:192.168.4.1:9000(二进制数据格式) |
# 1. 编译(ROS2 Humble 环境)
colcon build
. install/setup.bash

# 2. 启动系统
ros2 launch tank_bringup tank_bringup.launch.py

# 3. 服务调用:rqt -> Plugins -> service caller -> toggle(0 改为 1)后调用
本页参数依据官方 README 与 Arduino Project Hub 项目页整理,如有更新以官方发布为准。
基于高通平台与 ROS2 的微型智能驾驶沙盘项目,可采购硬件 / 配件清单。
- 整理依据:官方 README 与 Arduino Project Hub 项目页
- 未提供链接的条目请按型号 / 规格自行选购
| 序号 | 物料名称 | 型号 / 规格 | 数量 | 参考链接 |
|---|---|---|---|---|
| 1 | ESP32 智能车(整机 / 套件) | 集成 ESP32 微处理器、摄像头、电机驱动模块、Wi-Fi | 1 | — |
| 2 | 犀牛派 Rhino Pi-X1 | 高通 QCS8550 边缘计算平台,单机标配 16G LPDDR5x + 128GB UFS3.1 | 1 | 点击购买 ※ |
| 3 | 沙盘 / 赛道环境 | 含车道线、斑马线、停止线、红绿灯的道路系统(可自制或定制) | 1 套 | — |
| 4 | 3D 打印件(车壳、底盘等) | 模型文件随官方仓库开源,可自行打印 | 1 套 | 模型目录 |
※ 该采购链接整理自官方仓库 XLerobot-X1 的物料清单(Materials_List.md),仅供参考。 注:3D 打印耗材(如 PLA 等)需自备,官方未标注具体型号。
| 类别 | 名称 | 数量 |
|---|---|---|
| 硬件 | 3D Printed parts(3D 打印件) | 1 |
| 硬件 | Qualcomm Dragonwing™ QCS8550 | 1 |
| 工具 | 个人电脑(Personal Computer) | 1 |
| 软件 | ROS 2 Humble | 1 |
| 软件 | Ubuntu 22.04 | 1 |
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| 项目(整体) | Apache License 2.0(Apache-2.0) | 来源:Arduino Project Hub 项目页许可标注(license_type: Apache License 2.0)。注:GitHub 仓库当前未附带 LICENSE 文件,再分发 / 二次开发请遵循 Apache-2.0 条款 |