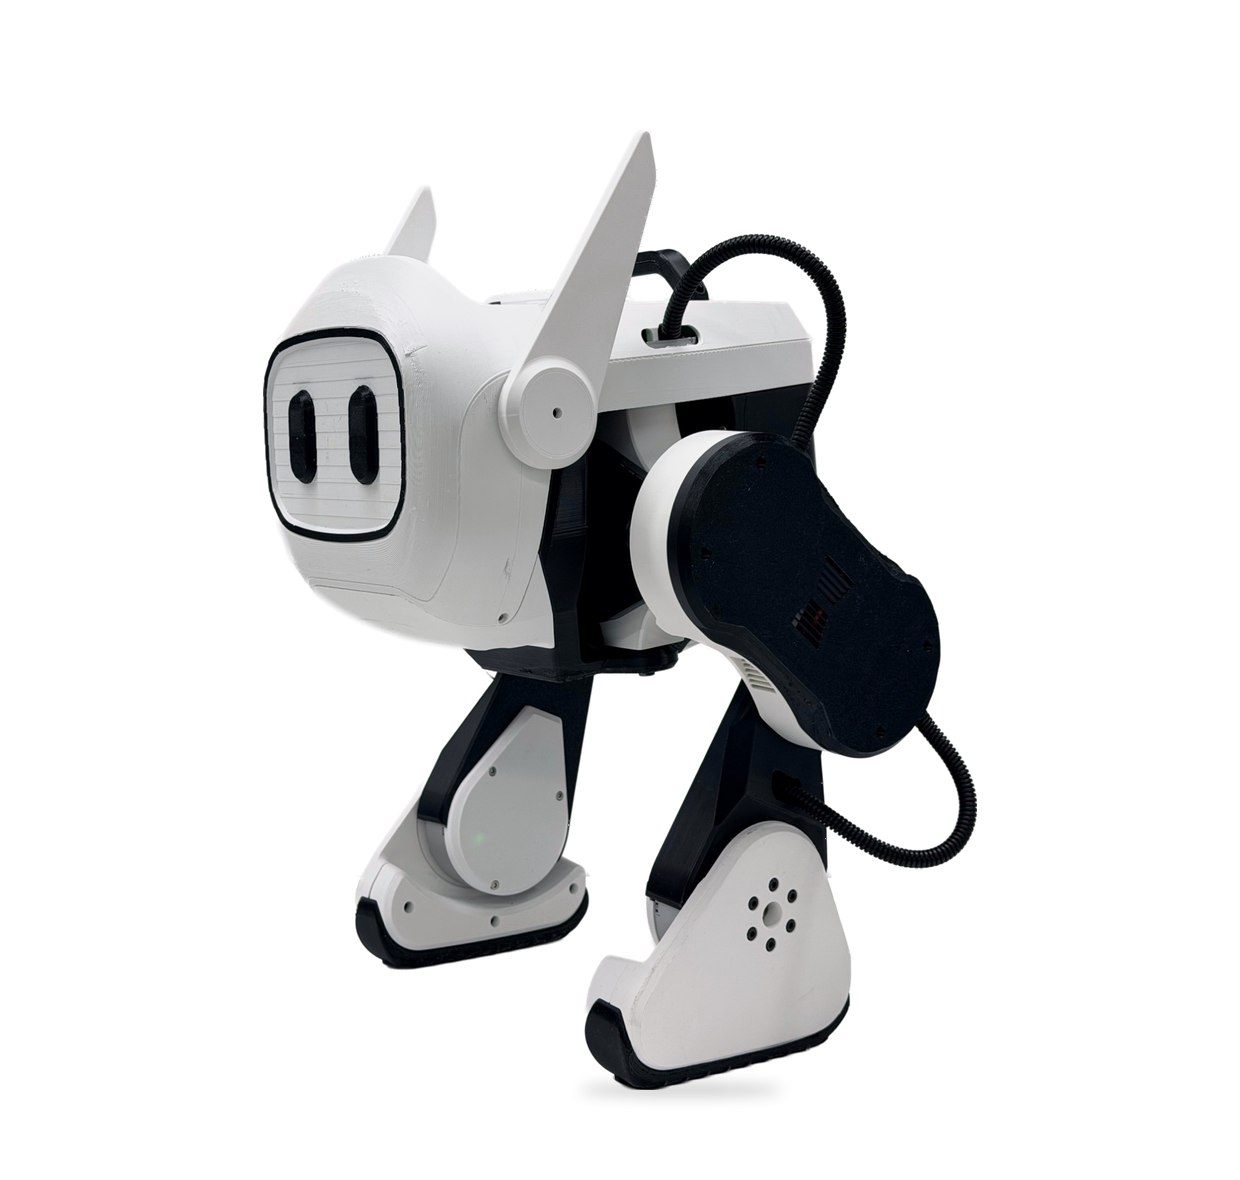
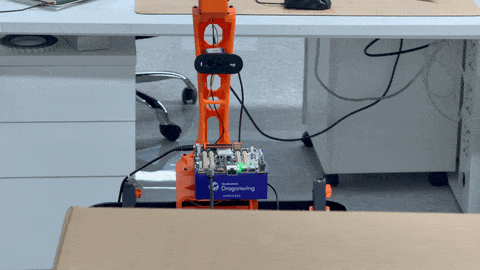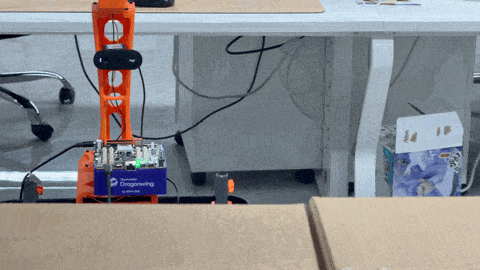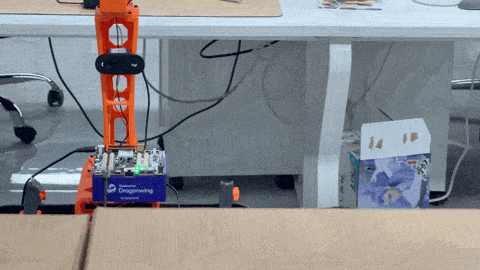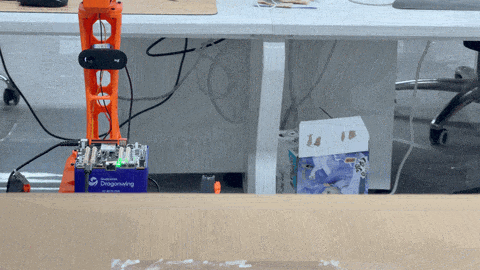
Qmini 是一款双足形态的机器人,采用黑白配色、拟人化面部造型和耳状装饰。机身通过分节式腿部与宽底足部连接,呈现兼具机械感与卡通感的整体设计。
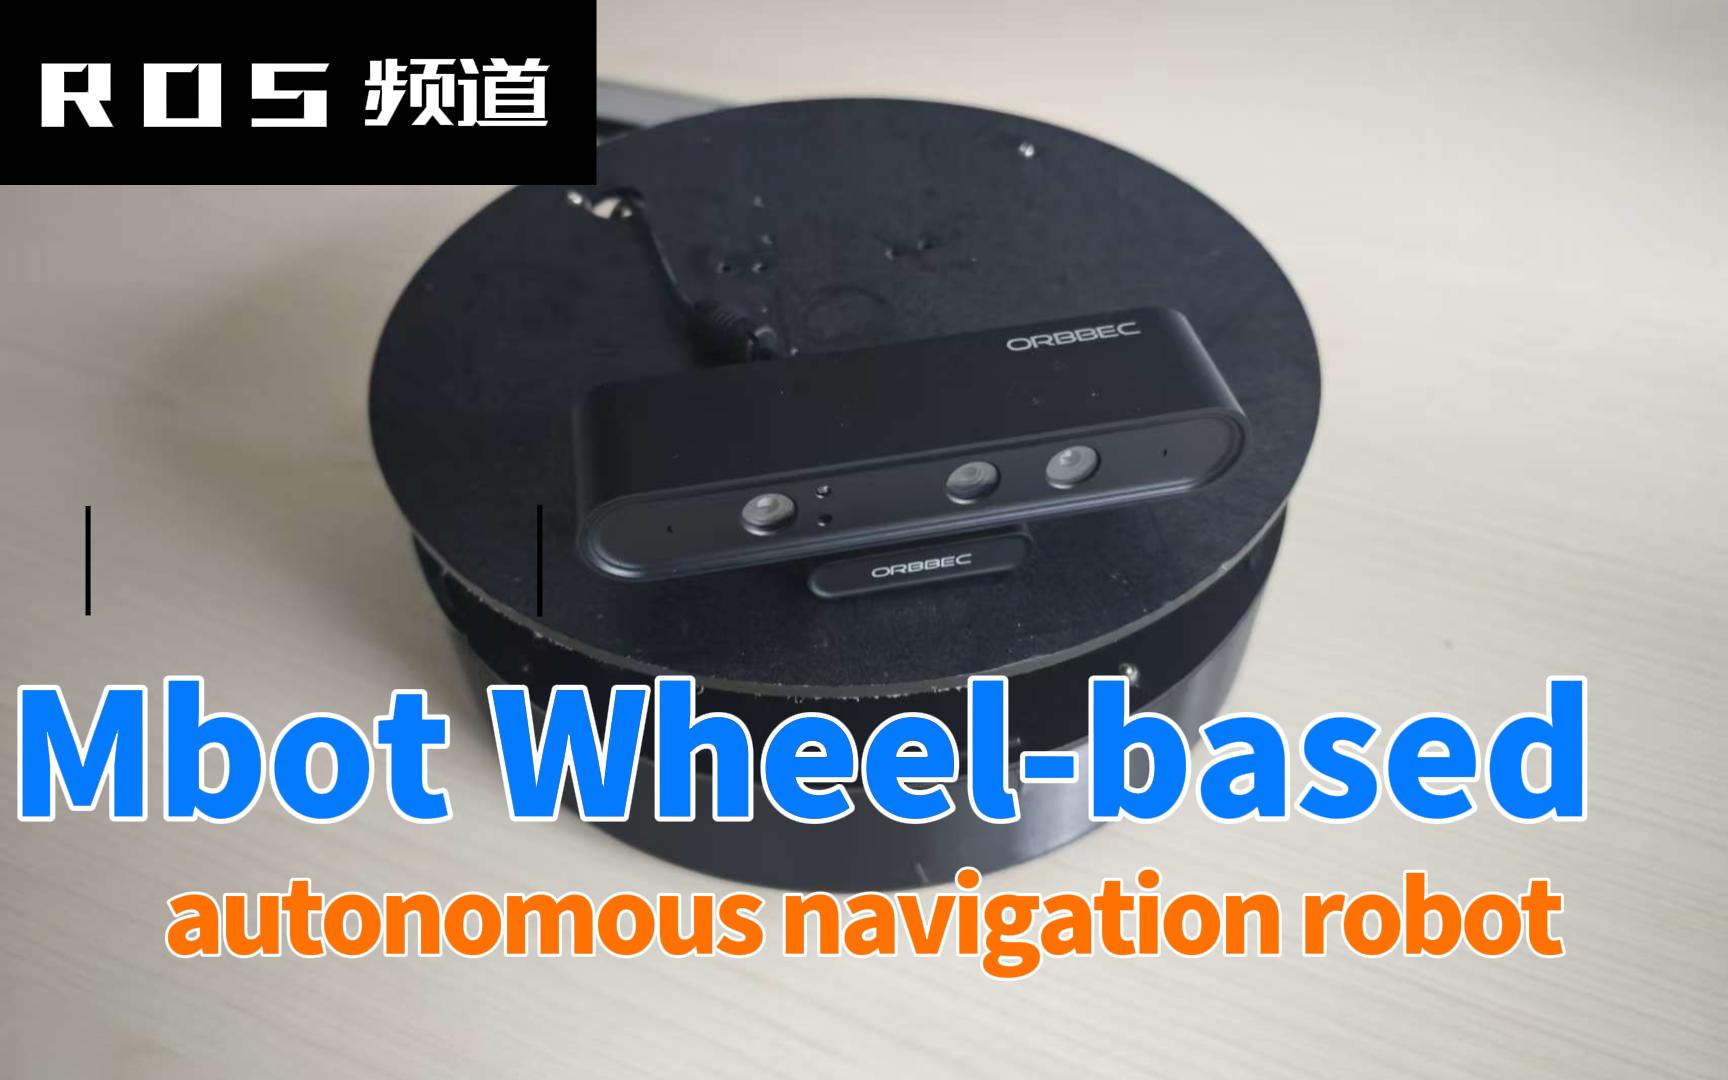
基于 QCS6490、AidLux 与 ROS 2 Humble 的两轮差速移动机器人,集成编码器、IMU 和激光雷达,实现 SLAM 建图、定位与自主导航。
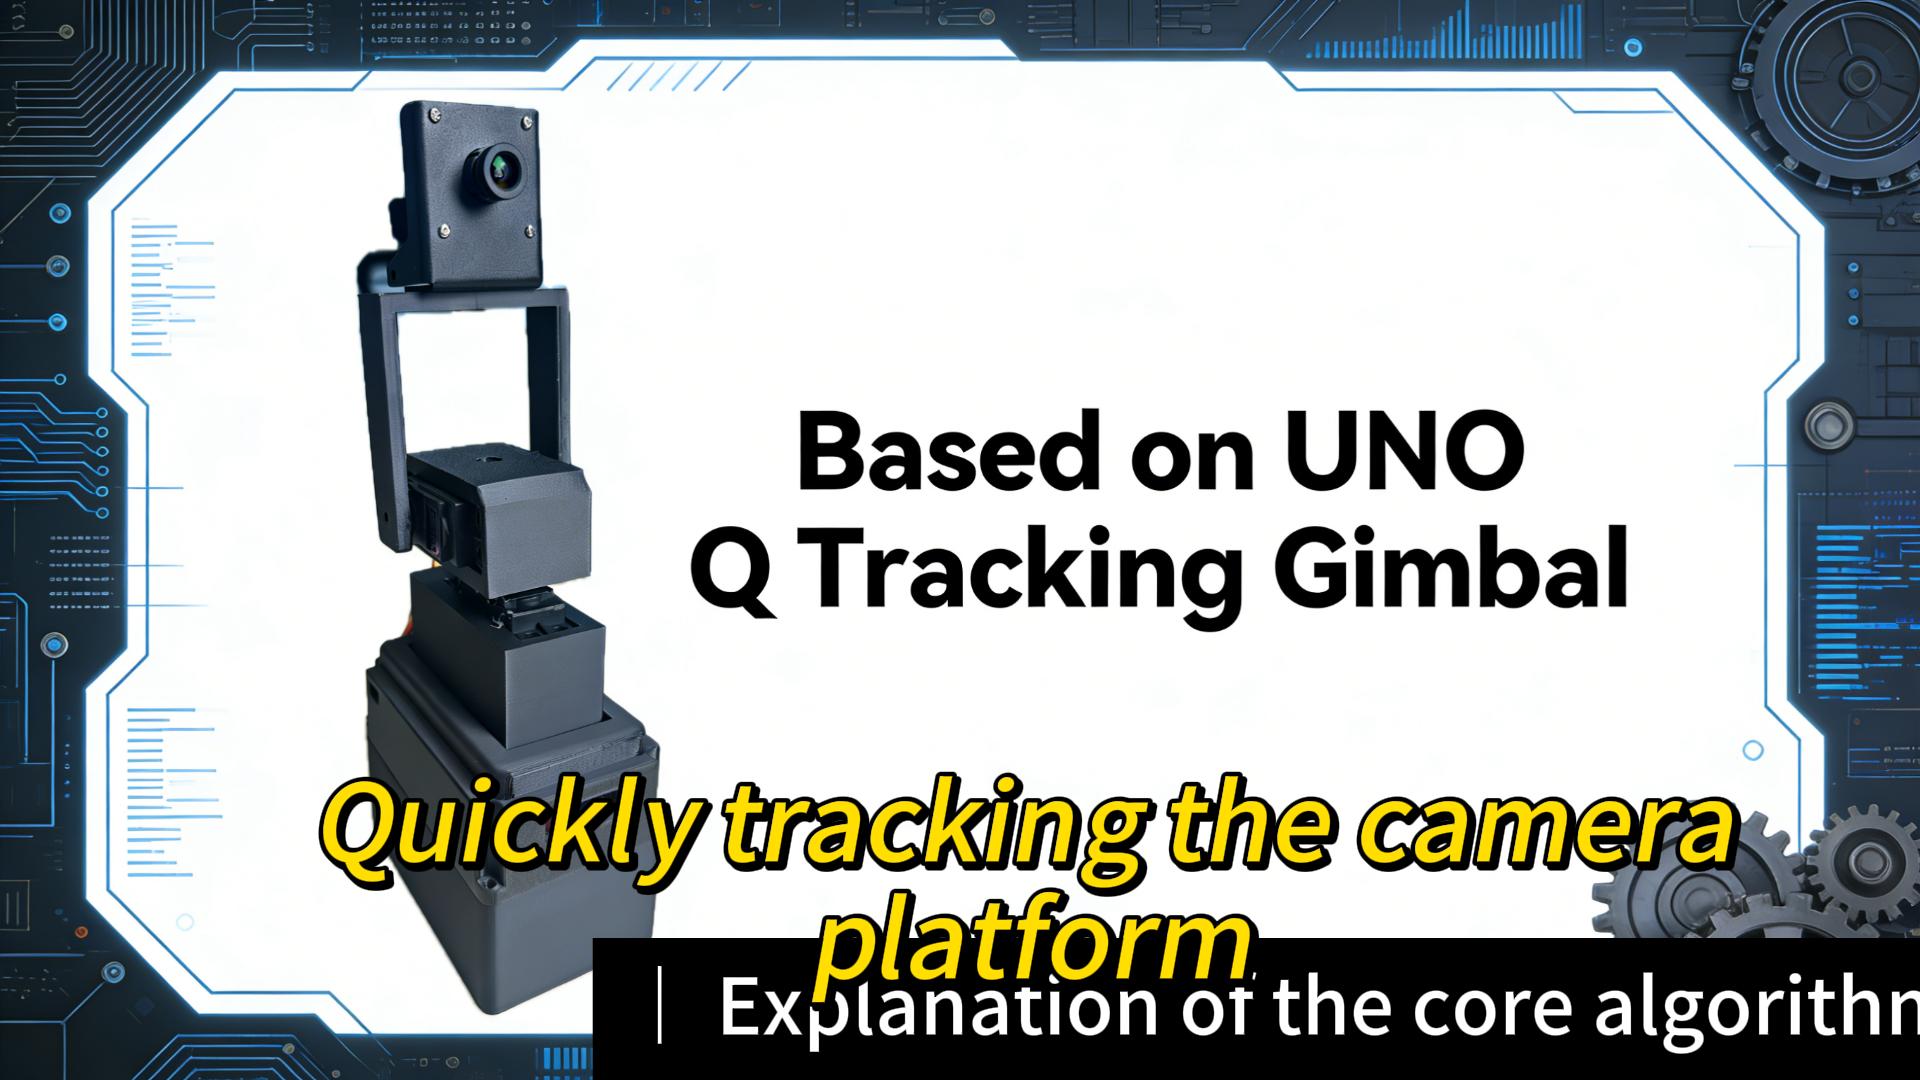
基于 Arduino UNO Q 与 OpenCV 的两轴颜色追踪云台,通过 PID 闭环控制舵机跟随目标,并支持 Web 在线调参与手动控制。
基于 Qualcomm IQ-9075 EVK 与 QNN 的包装箱表面缺陷检测项目,结合 YOLOv8 与 SAM 完成目标定位、缺陷分割和 Web 可视化。
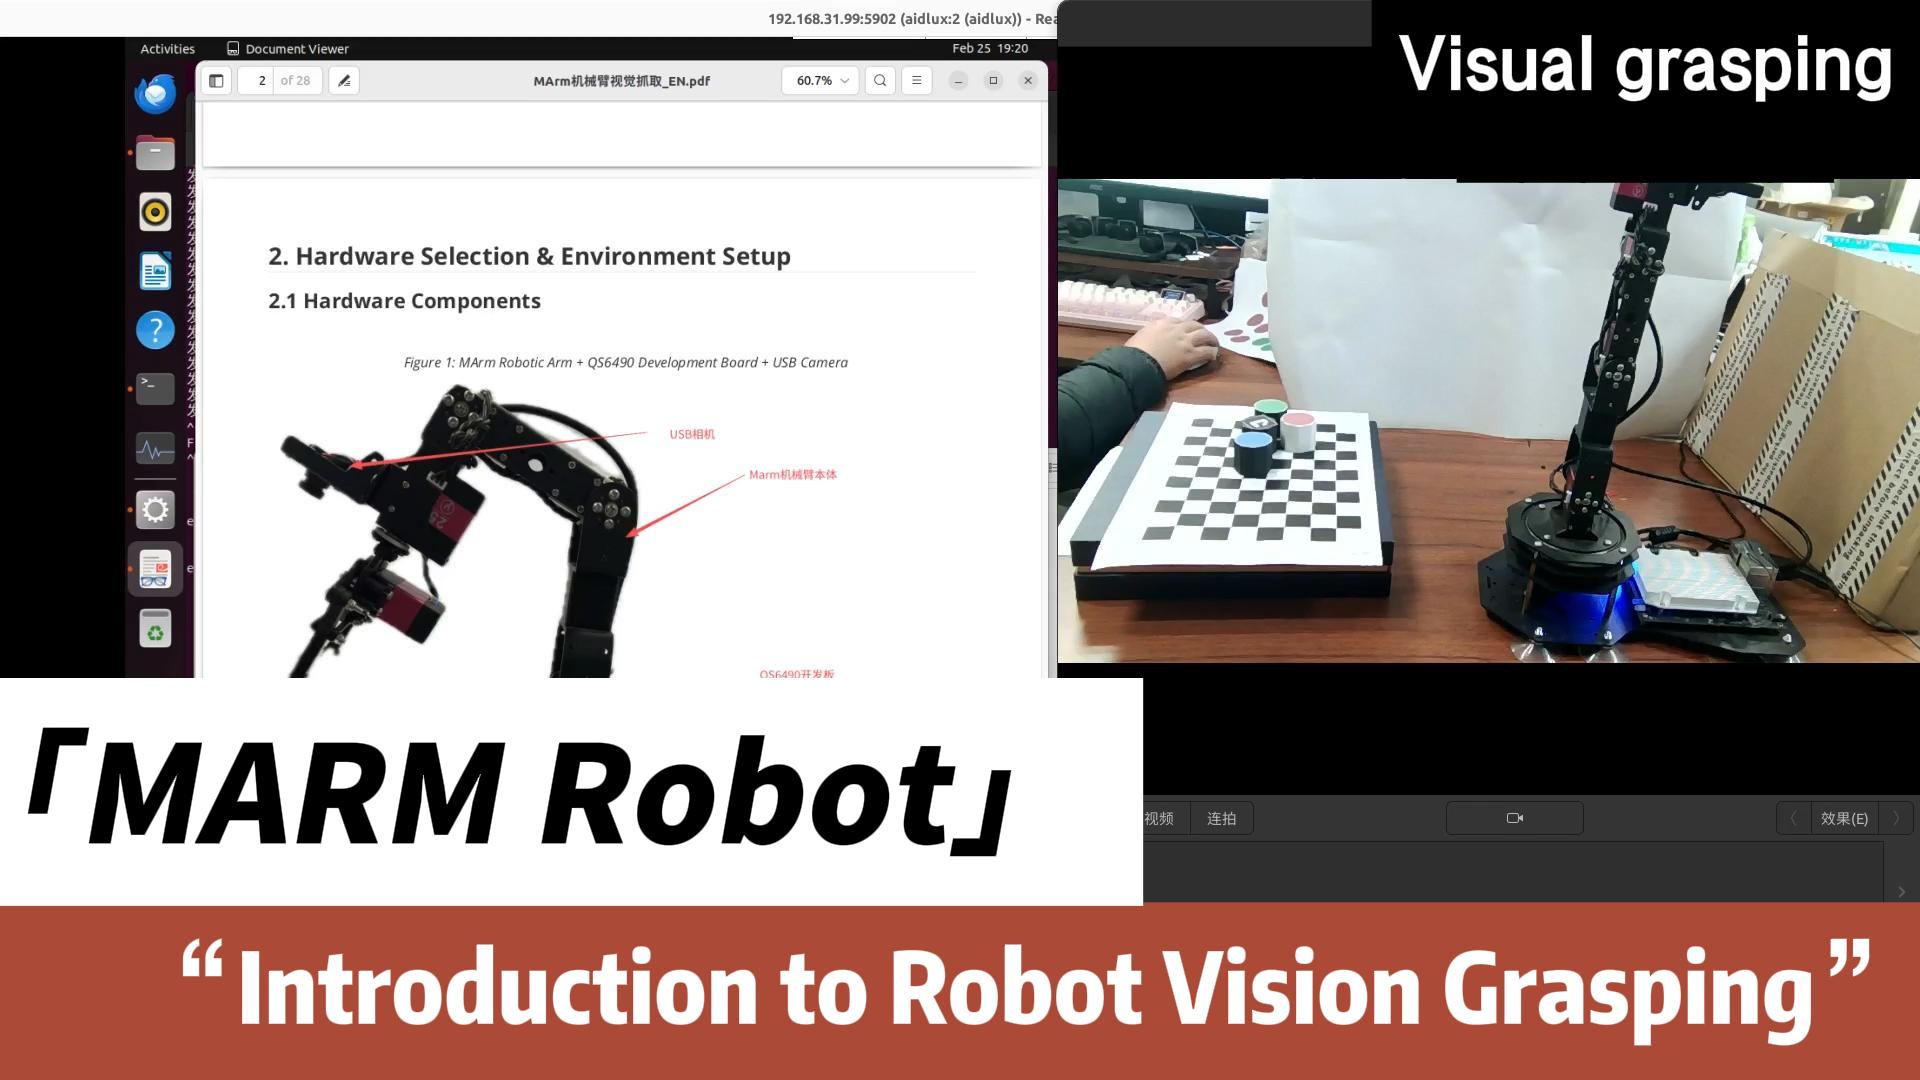
基于 ROS 2 Humble、OpenCV 与 MoveIt 2 的桌面机械臂项目,集成相机标定、ArUco 与颜色识别、运动规划和自动抓取。
基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
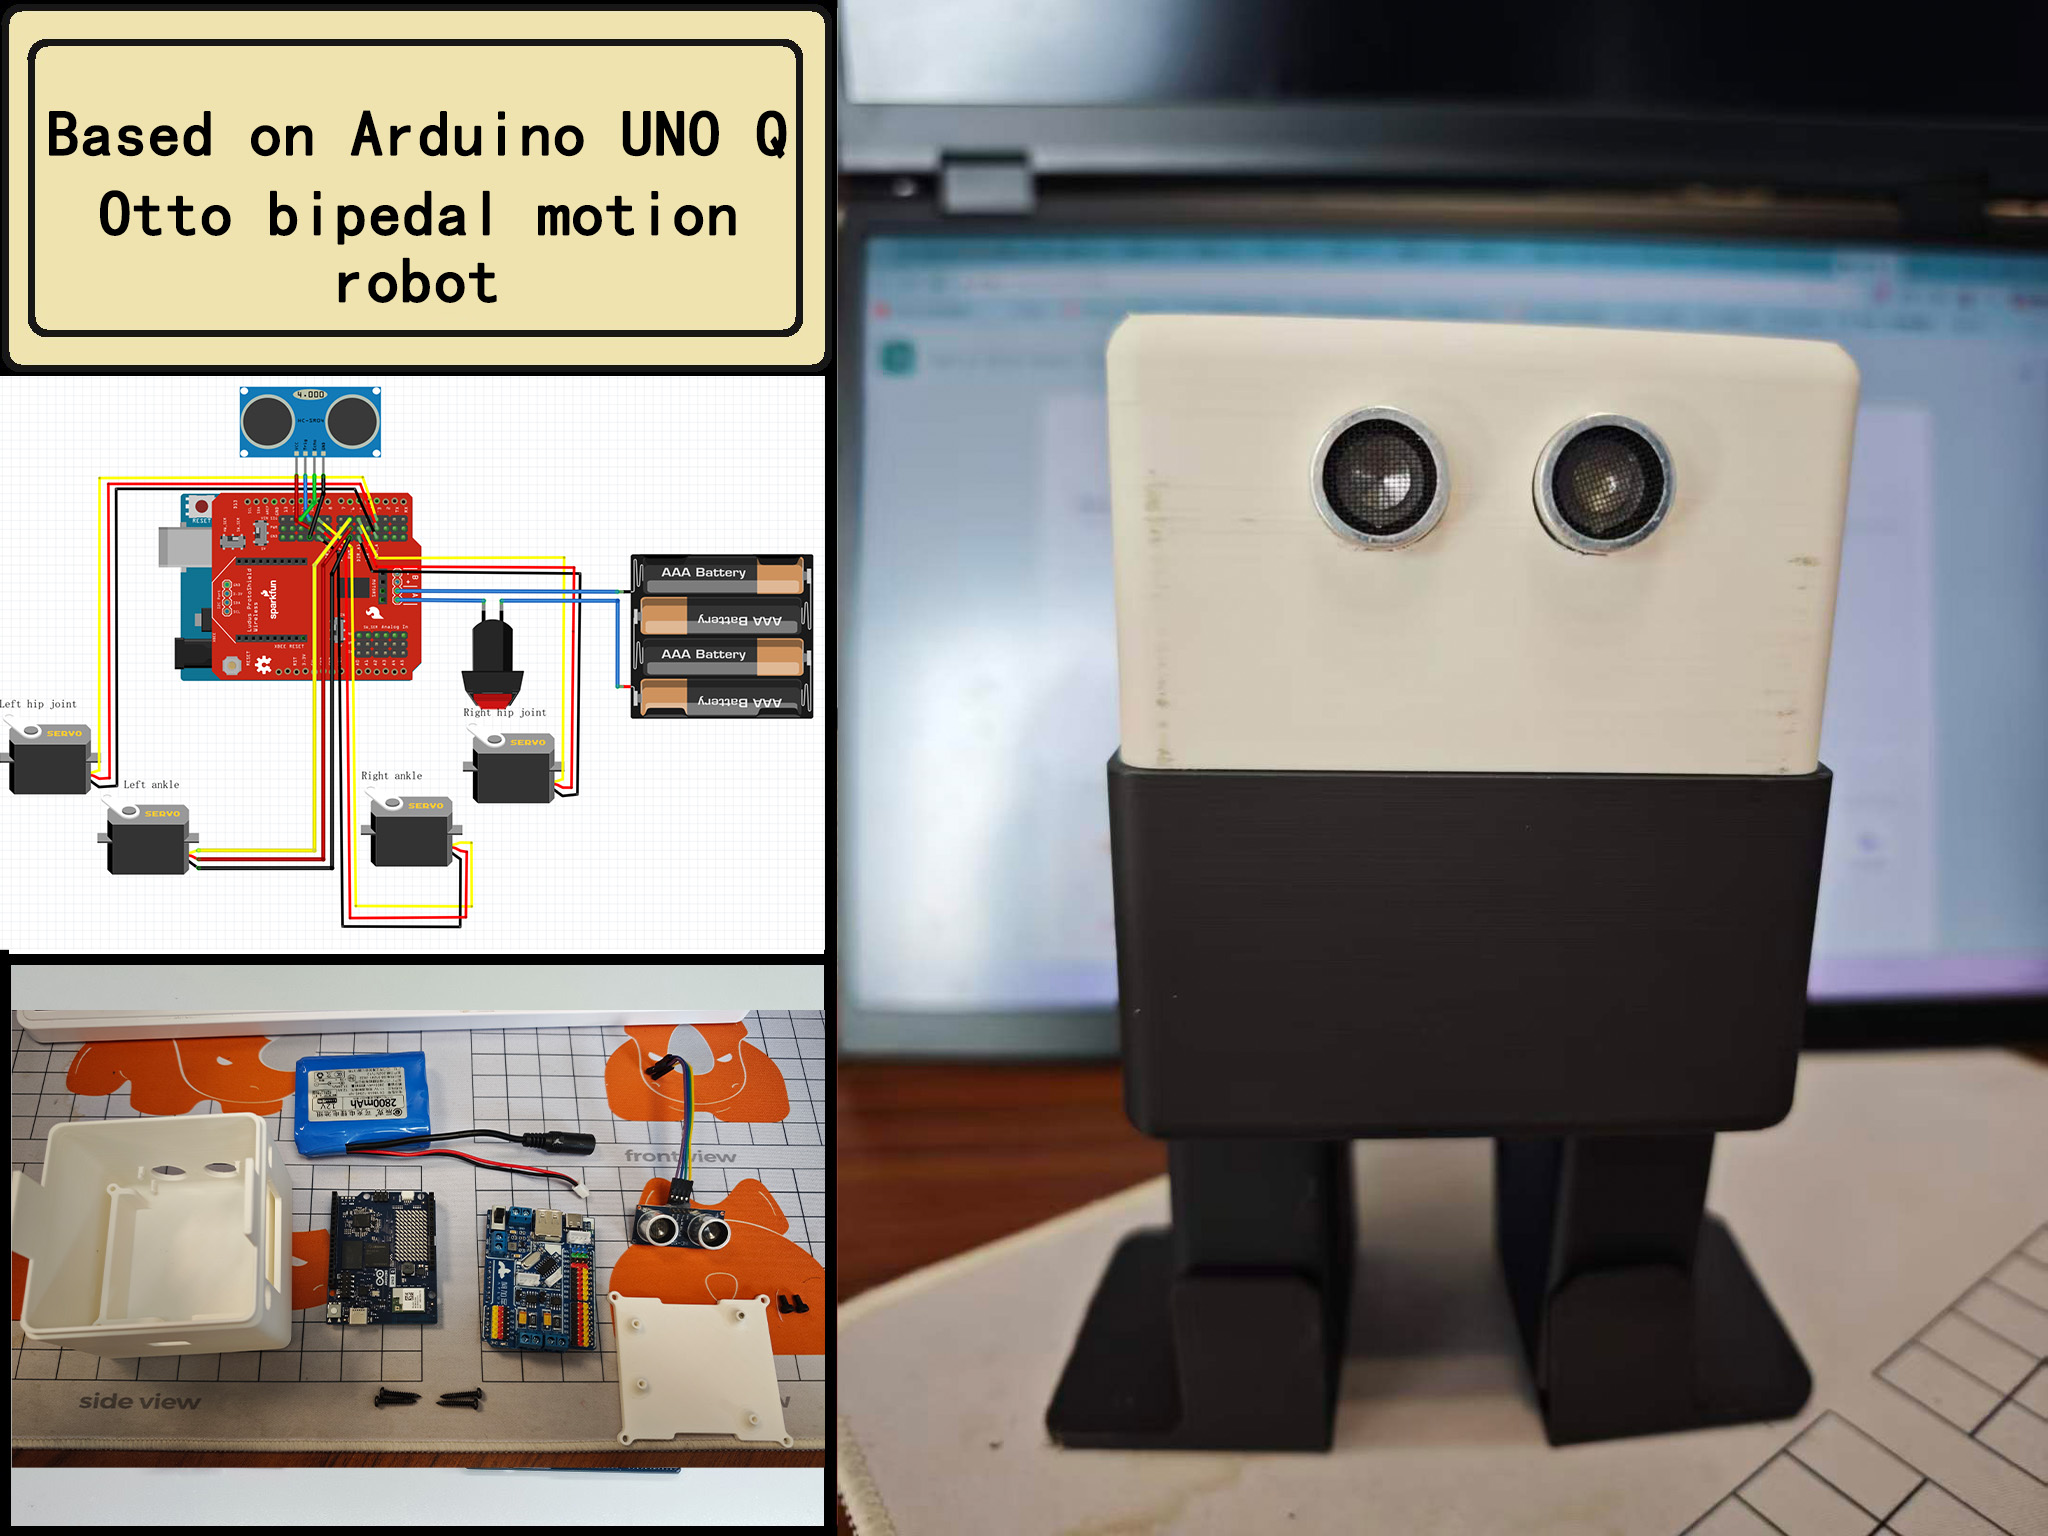
基于 Arduino UNO Q 的双足四舵机机器人,支持浏览器控制、语音指令、音乐同步舞蹈与虚拟钢琴互动。
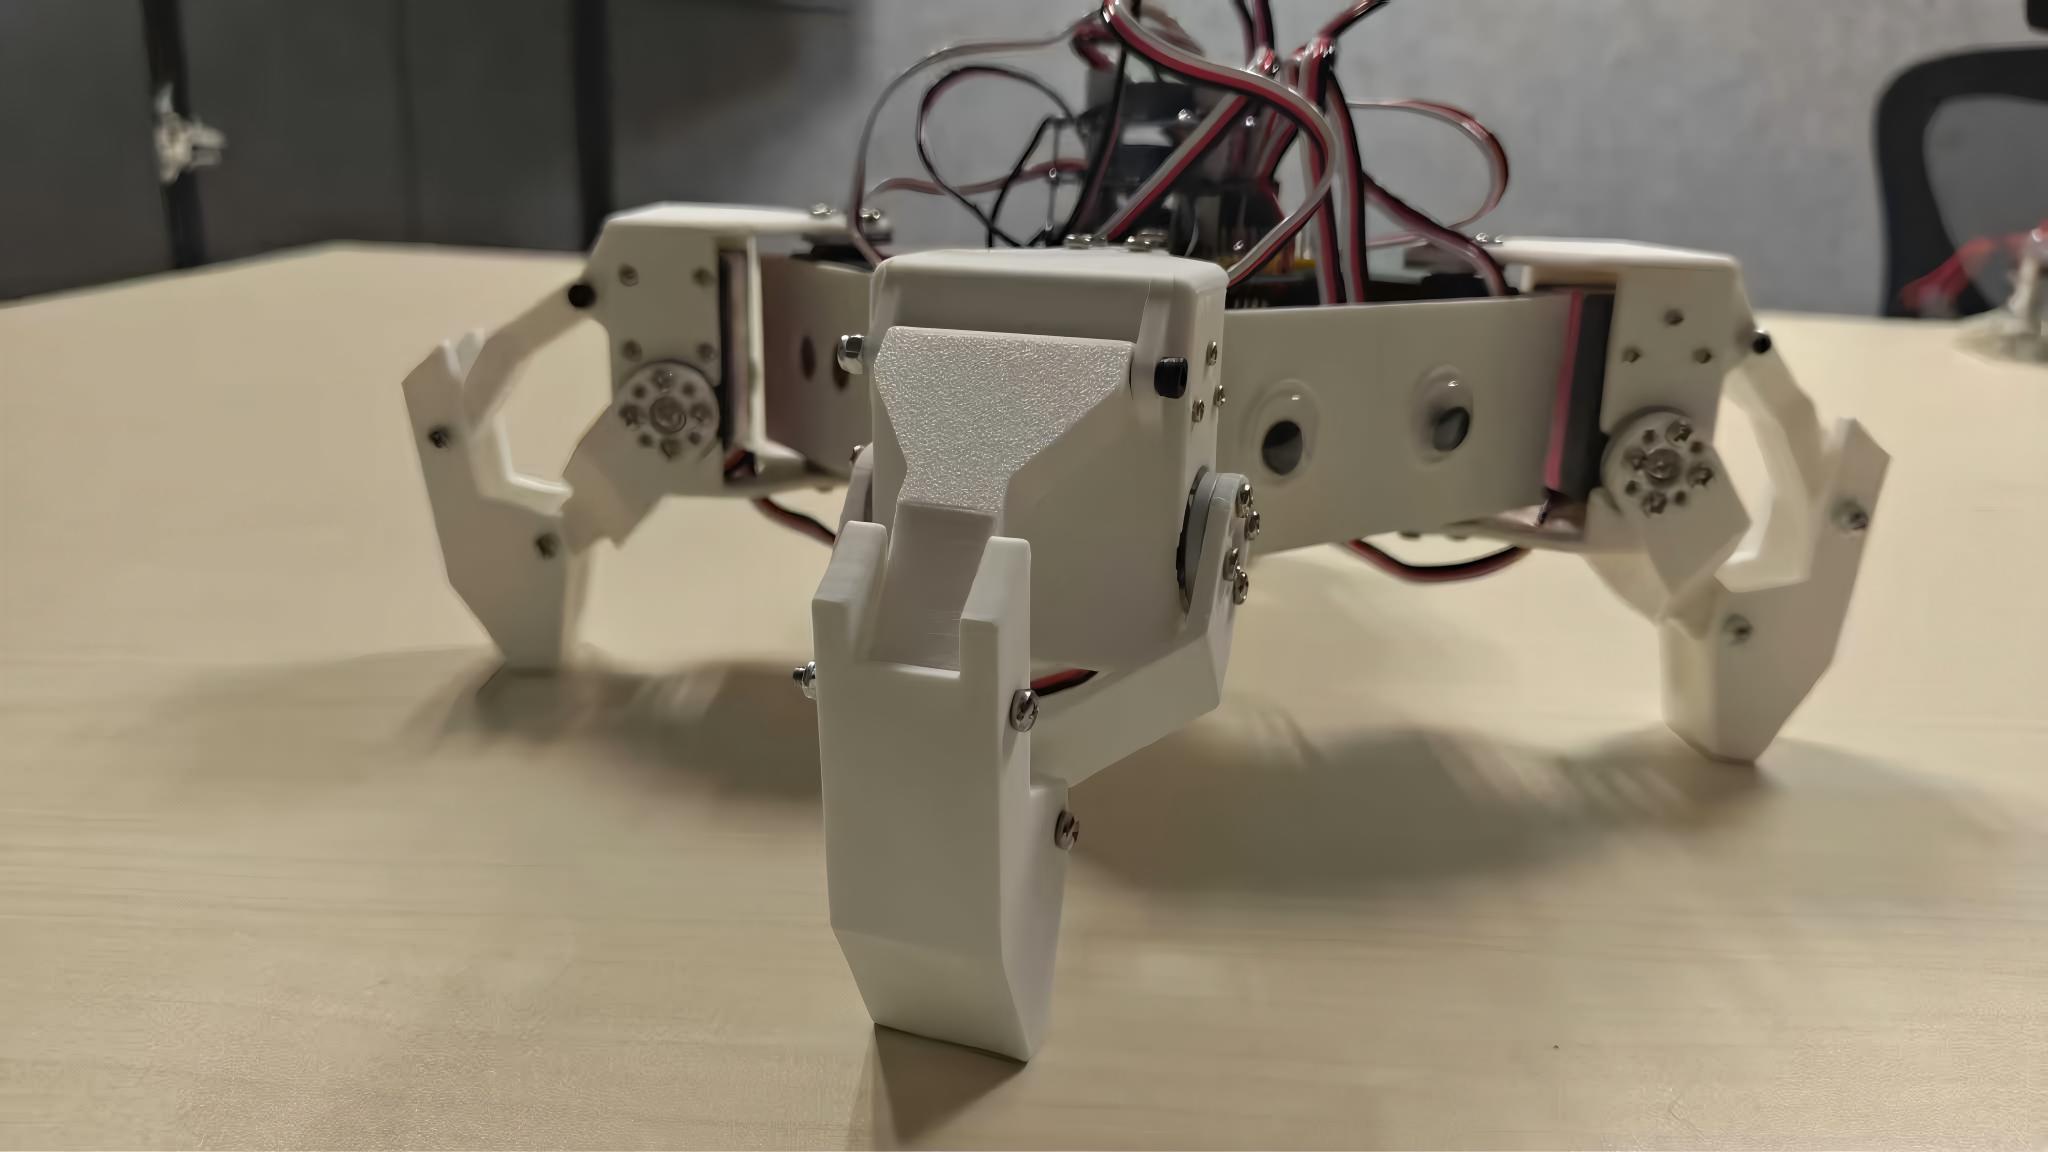
基于 Arduino UNO Q 的桌面级八自由度四足机器人,通过正弦振荡器生成步态,支持浏览器控制与动作参数调节。
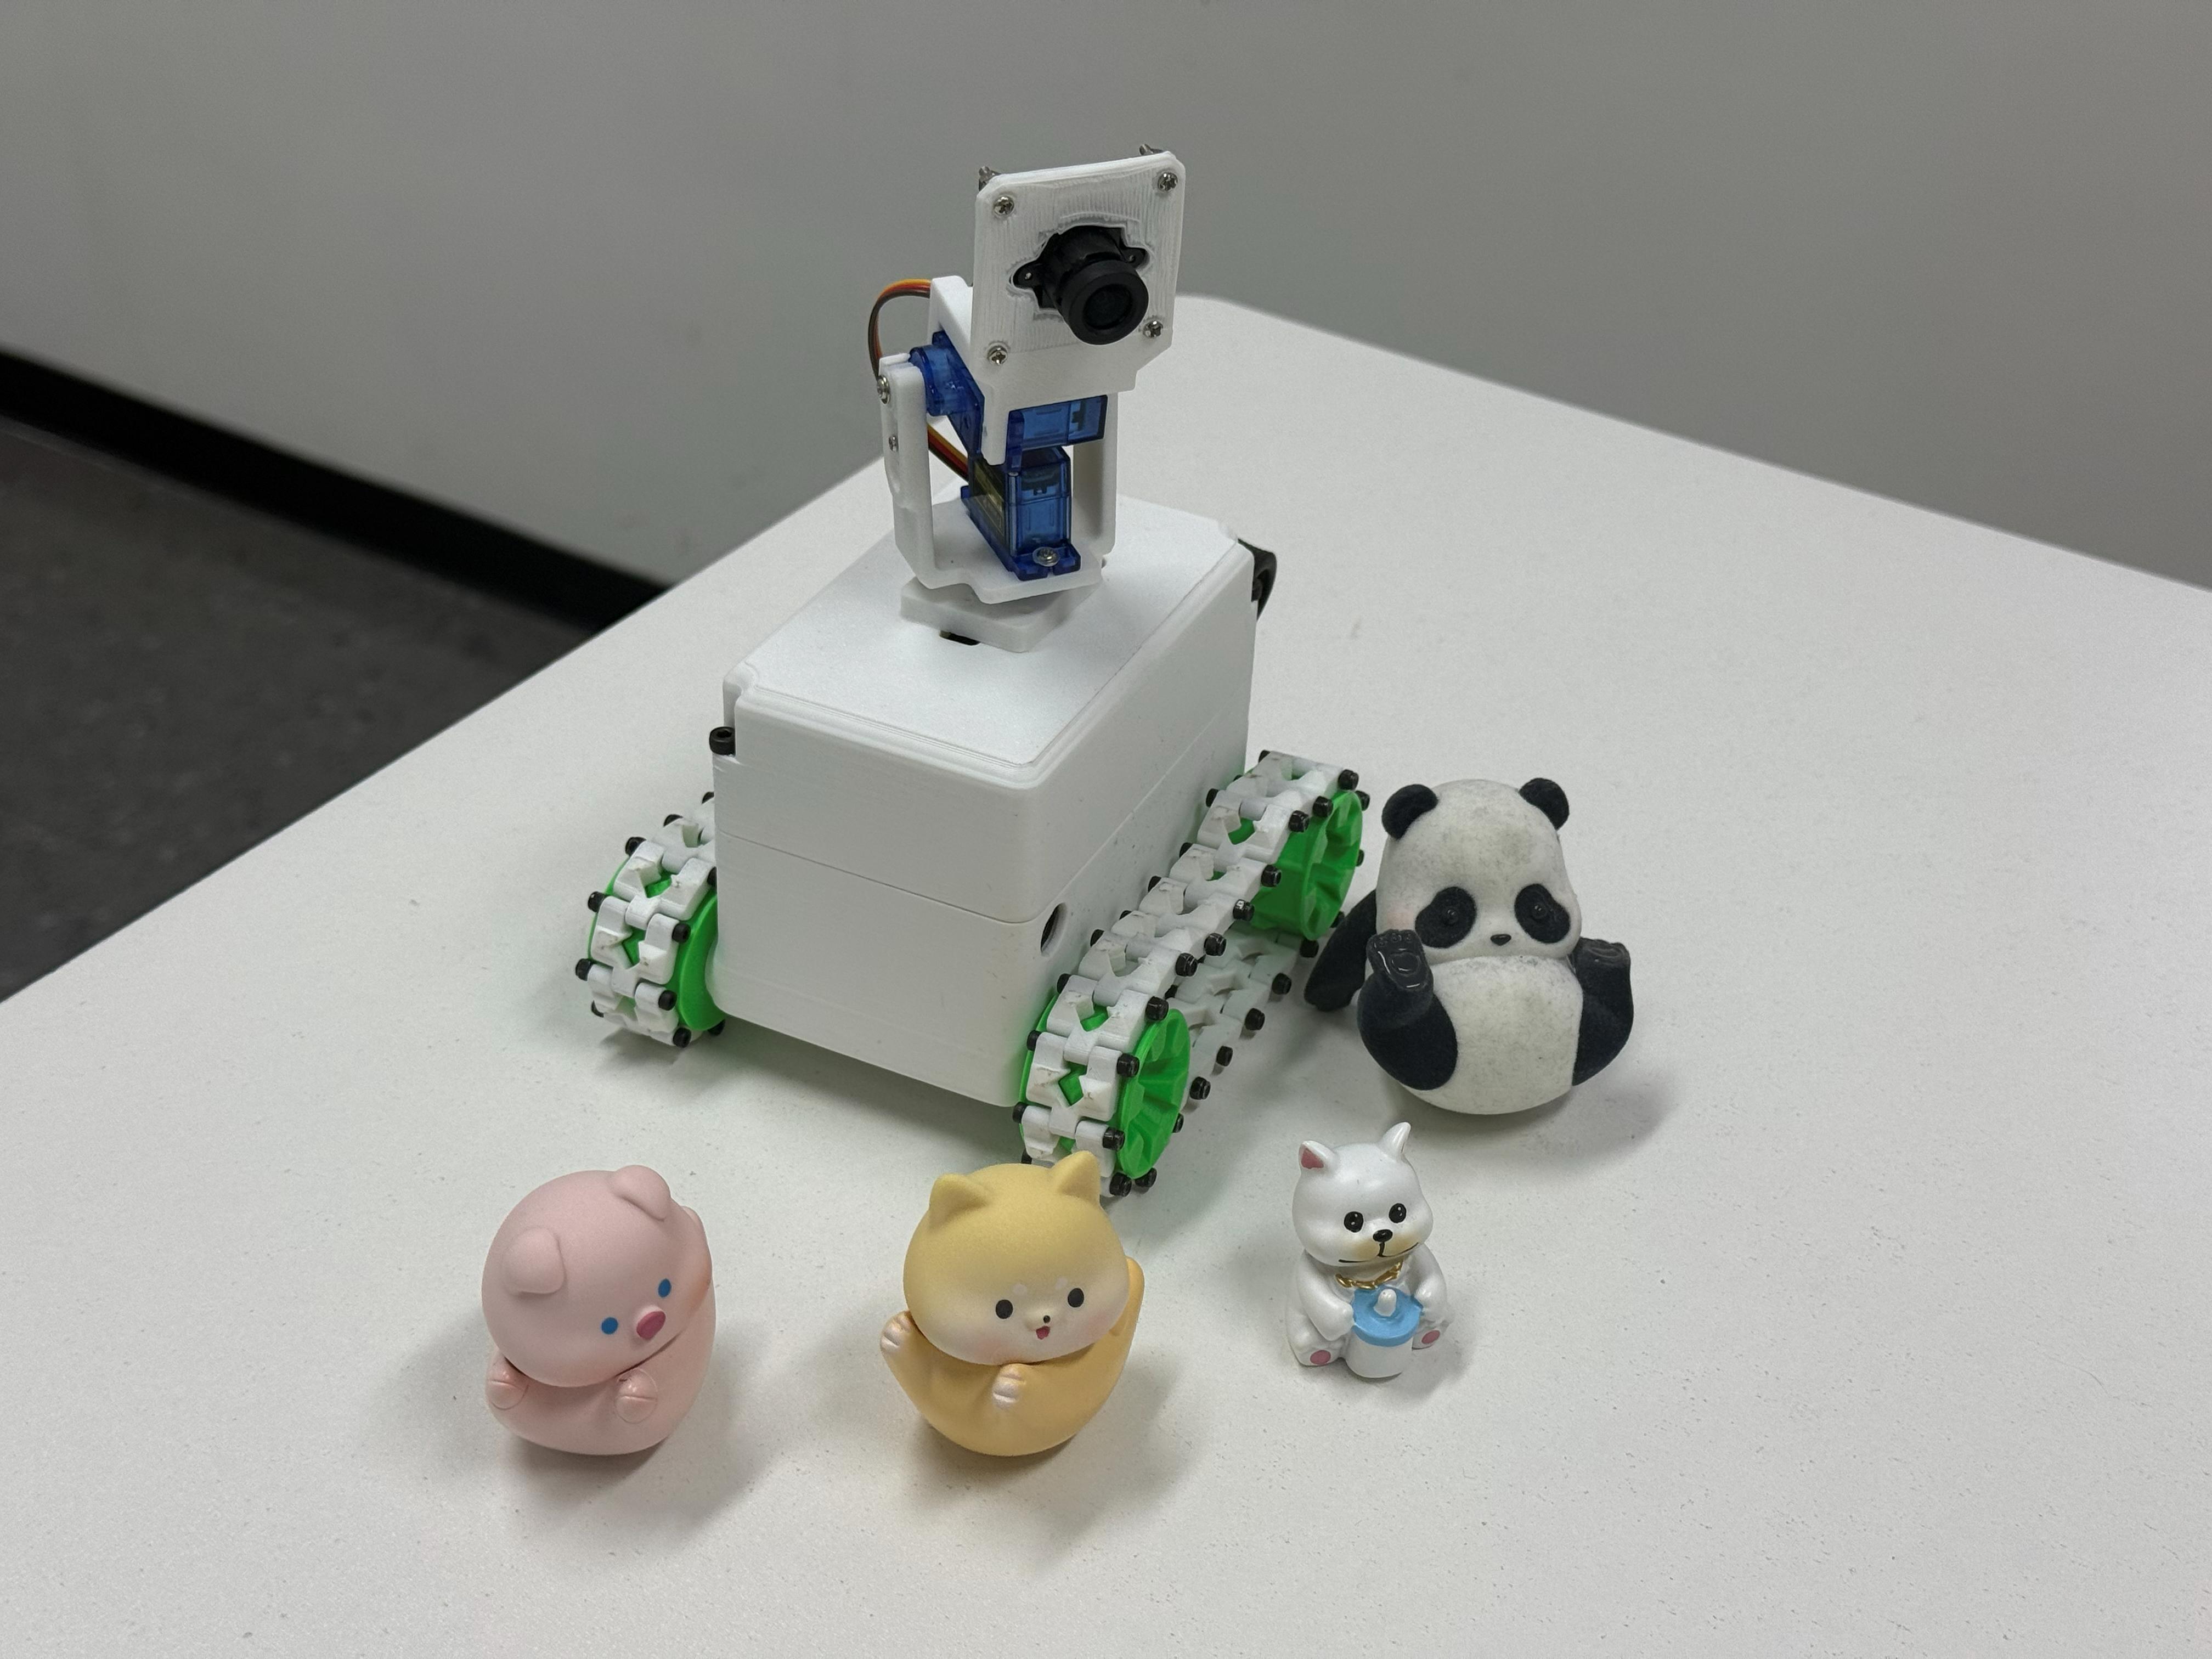
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
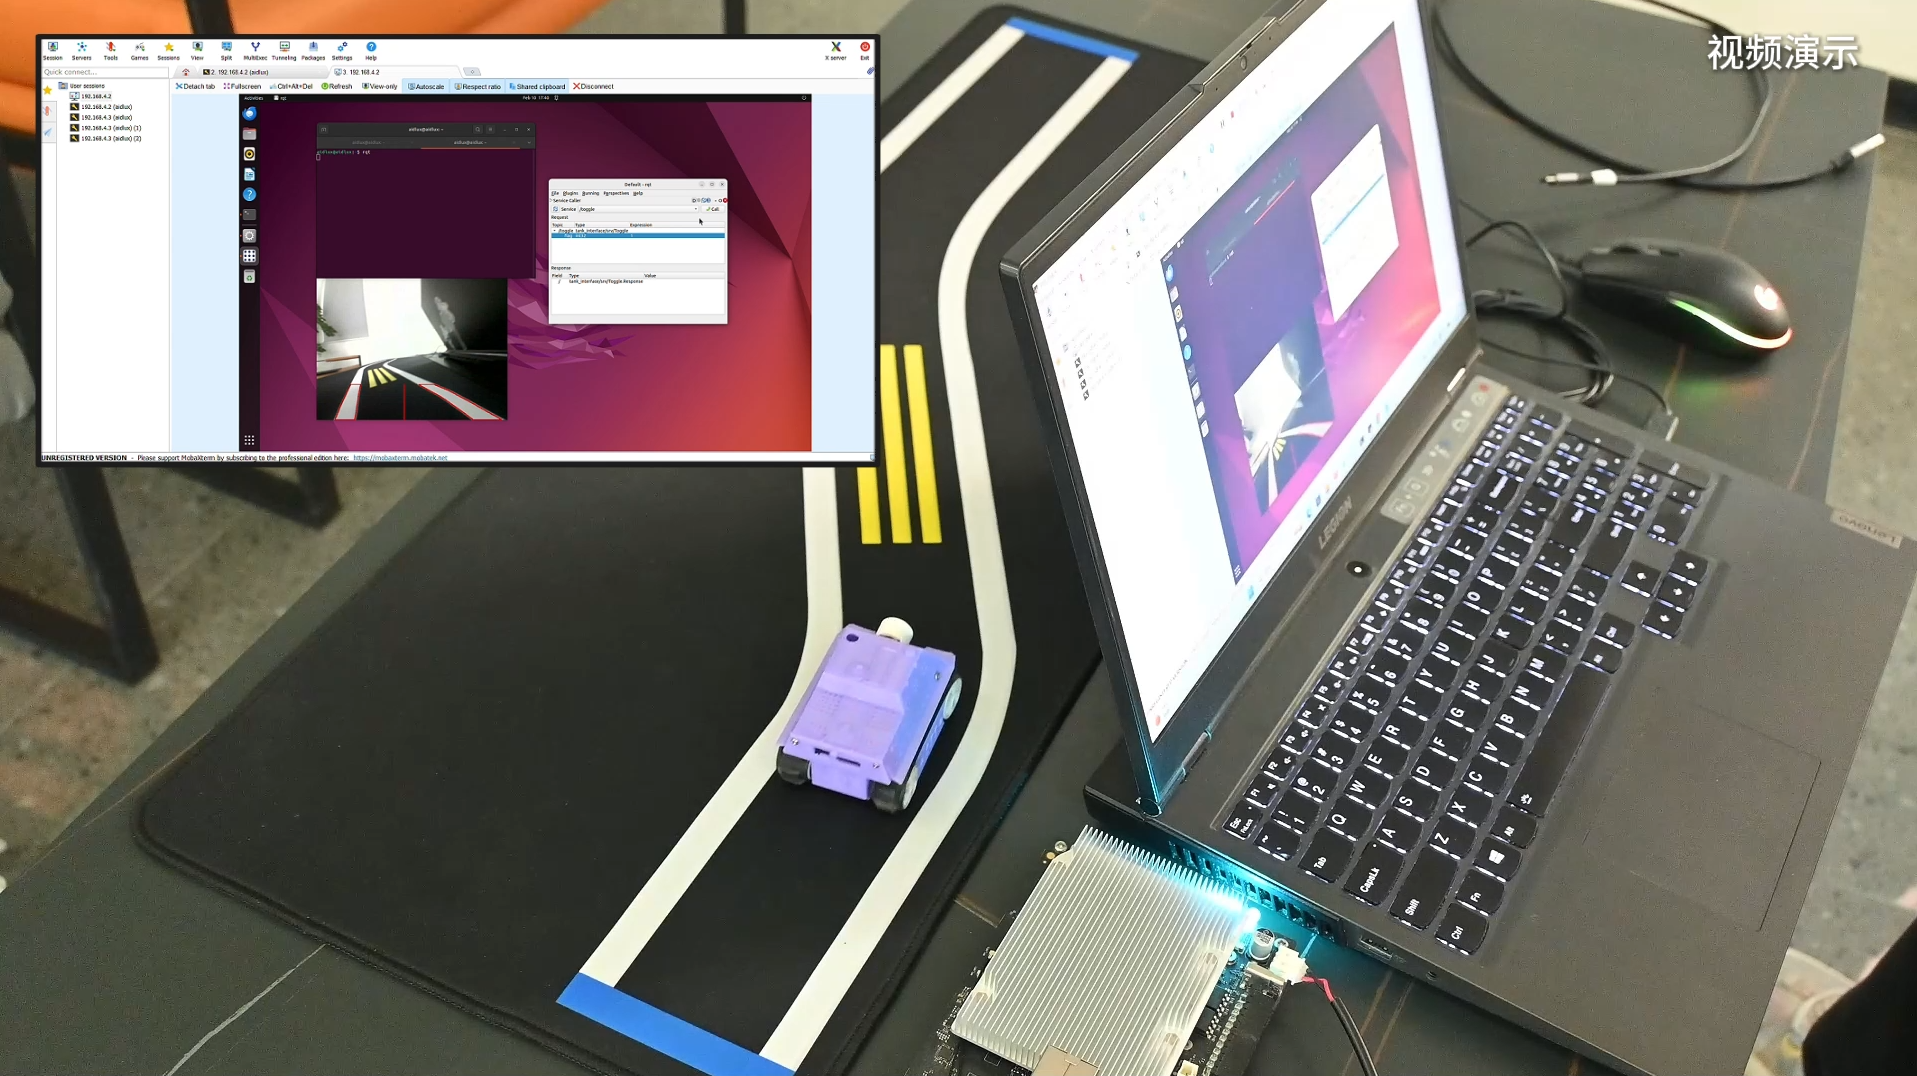
基于犀牛派 X1、ROS 2 与 ESP32 智能车的微型智能驾驶沙盘,集成视觉识别、行为决策和运动控制。