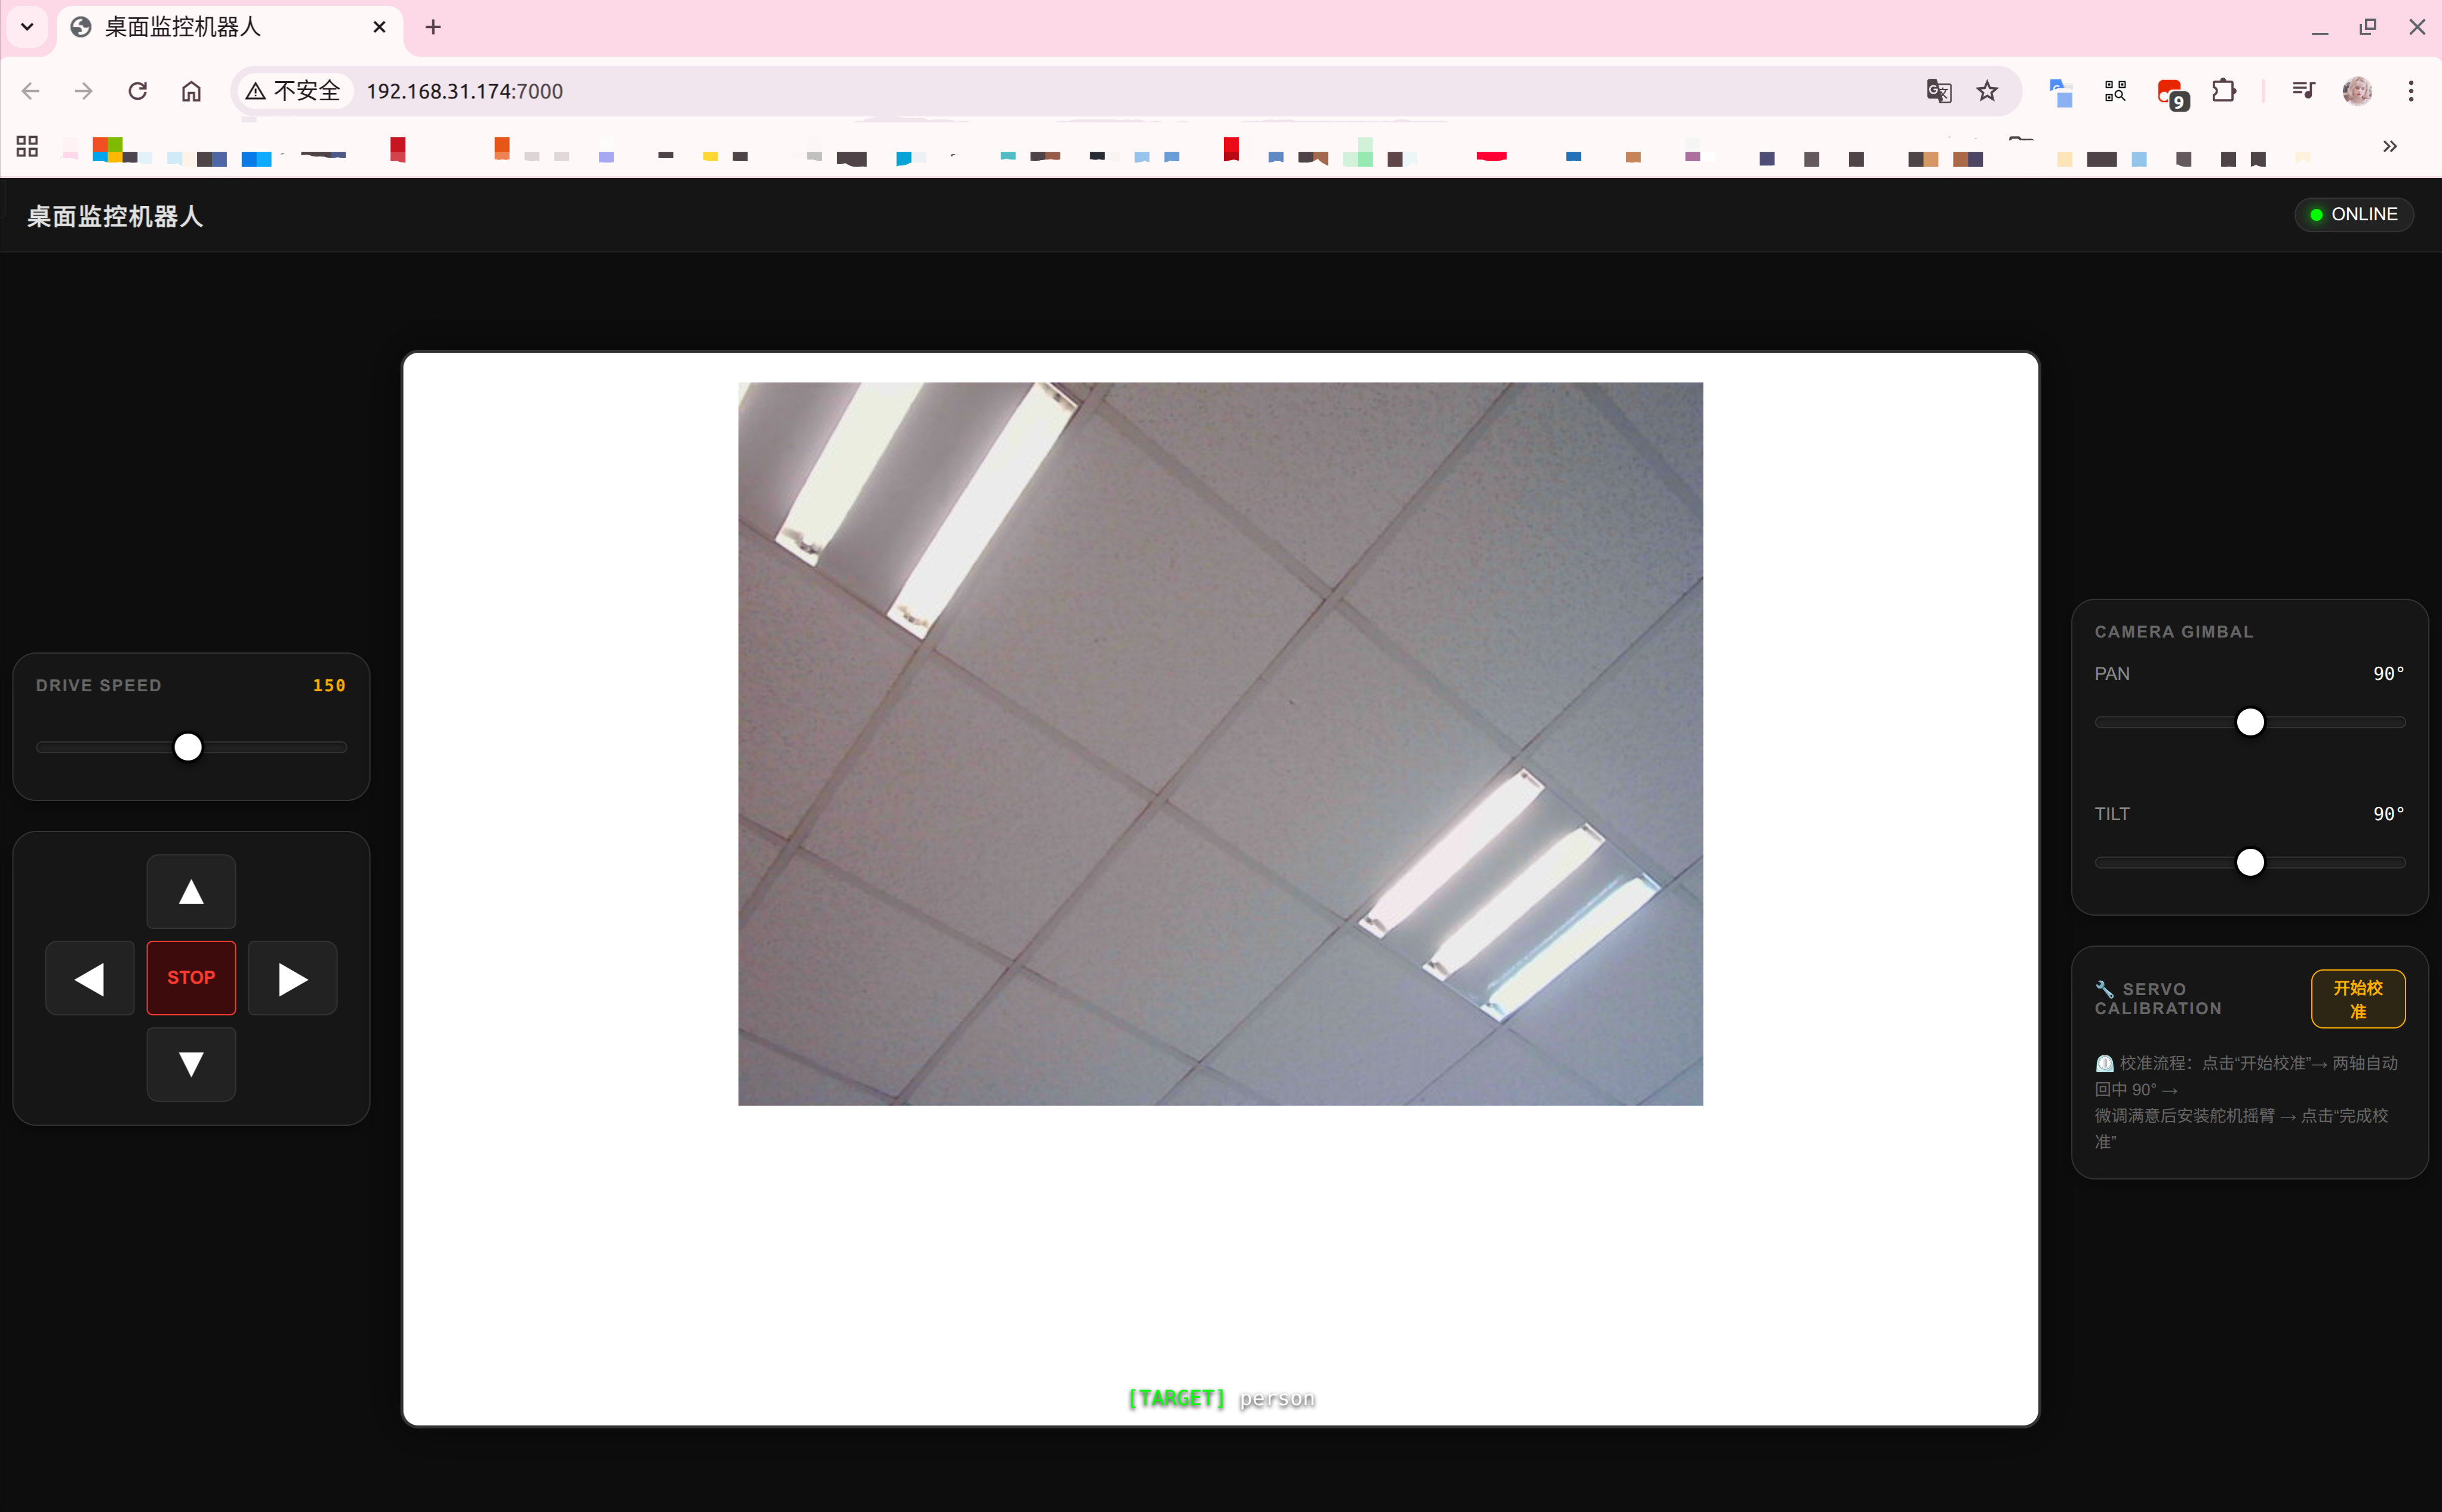
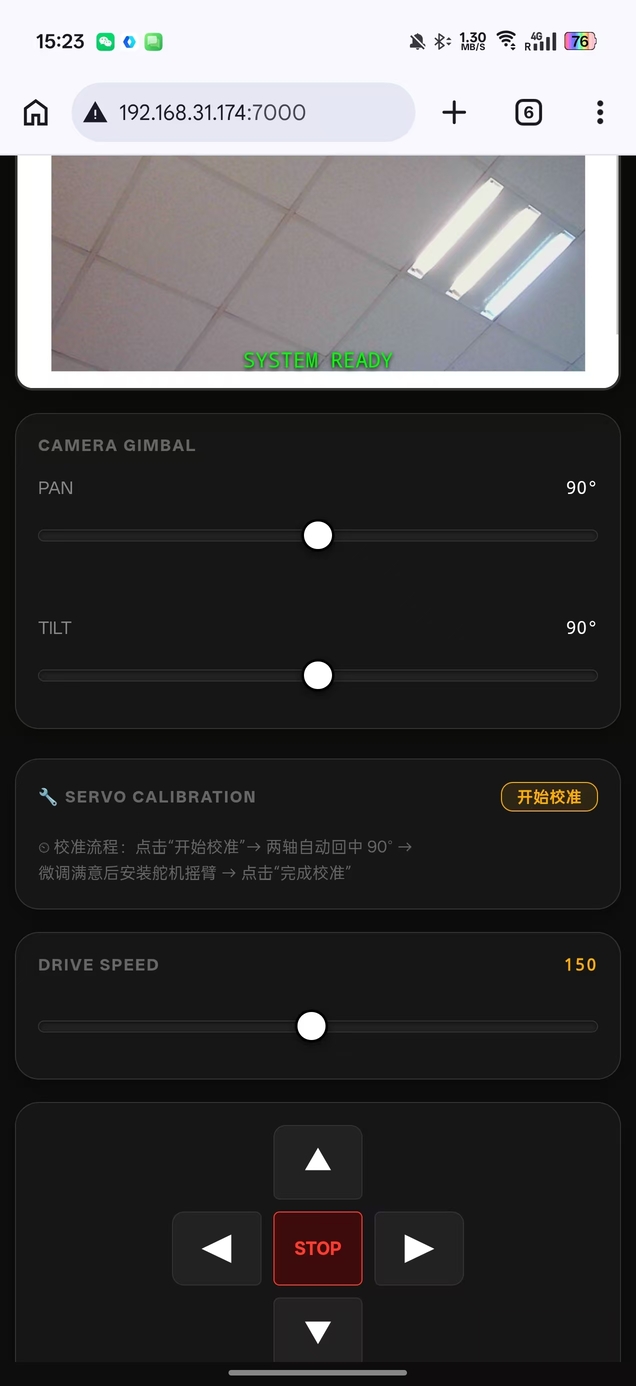
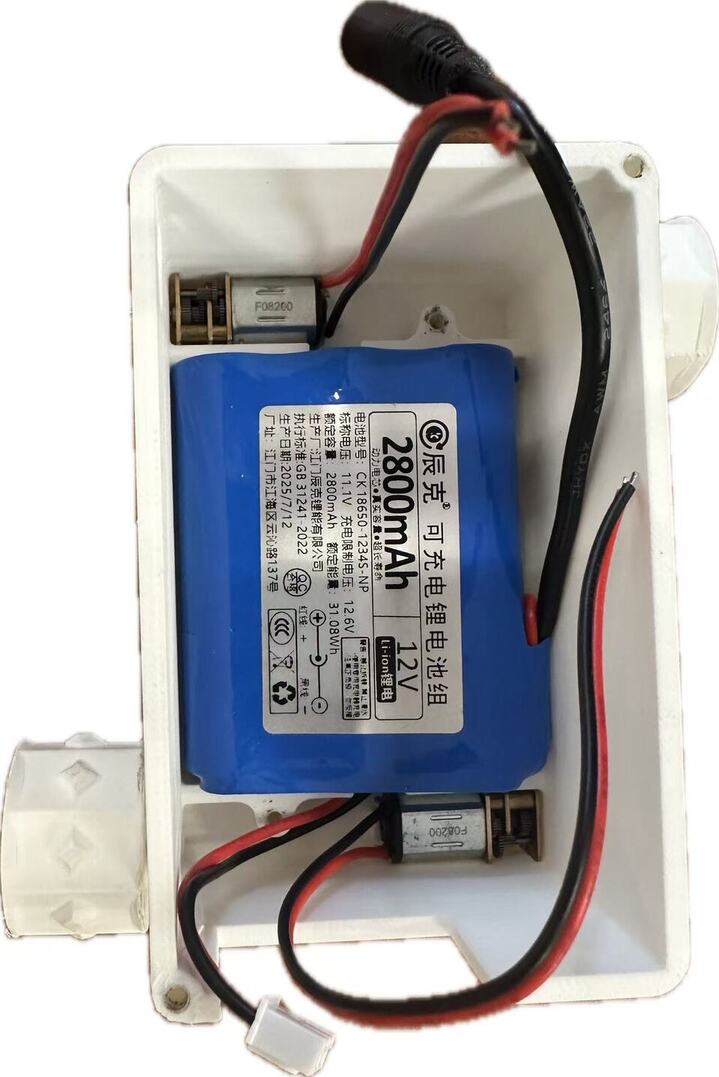
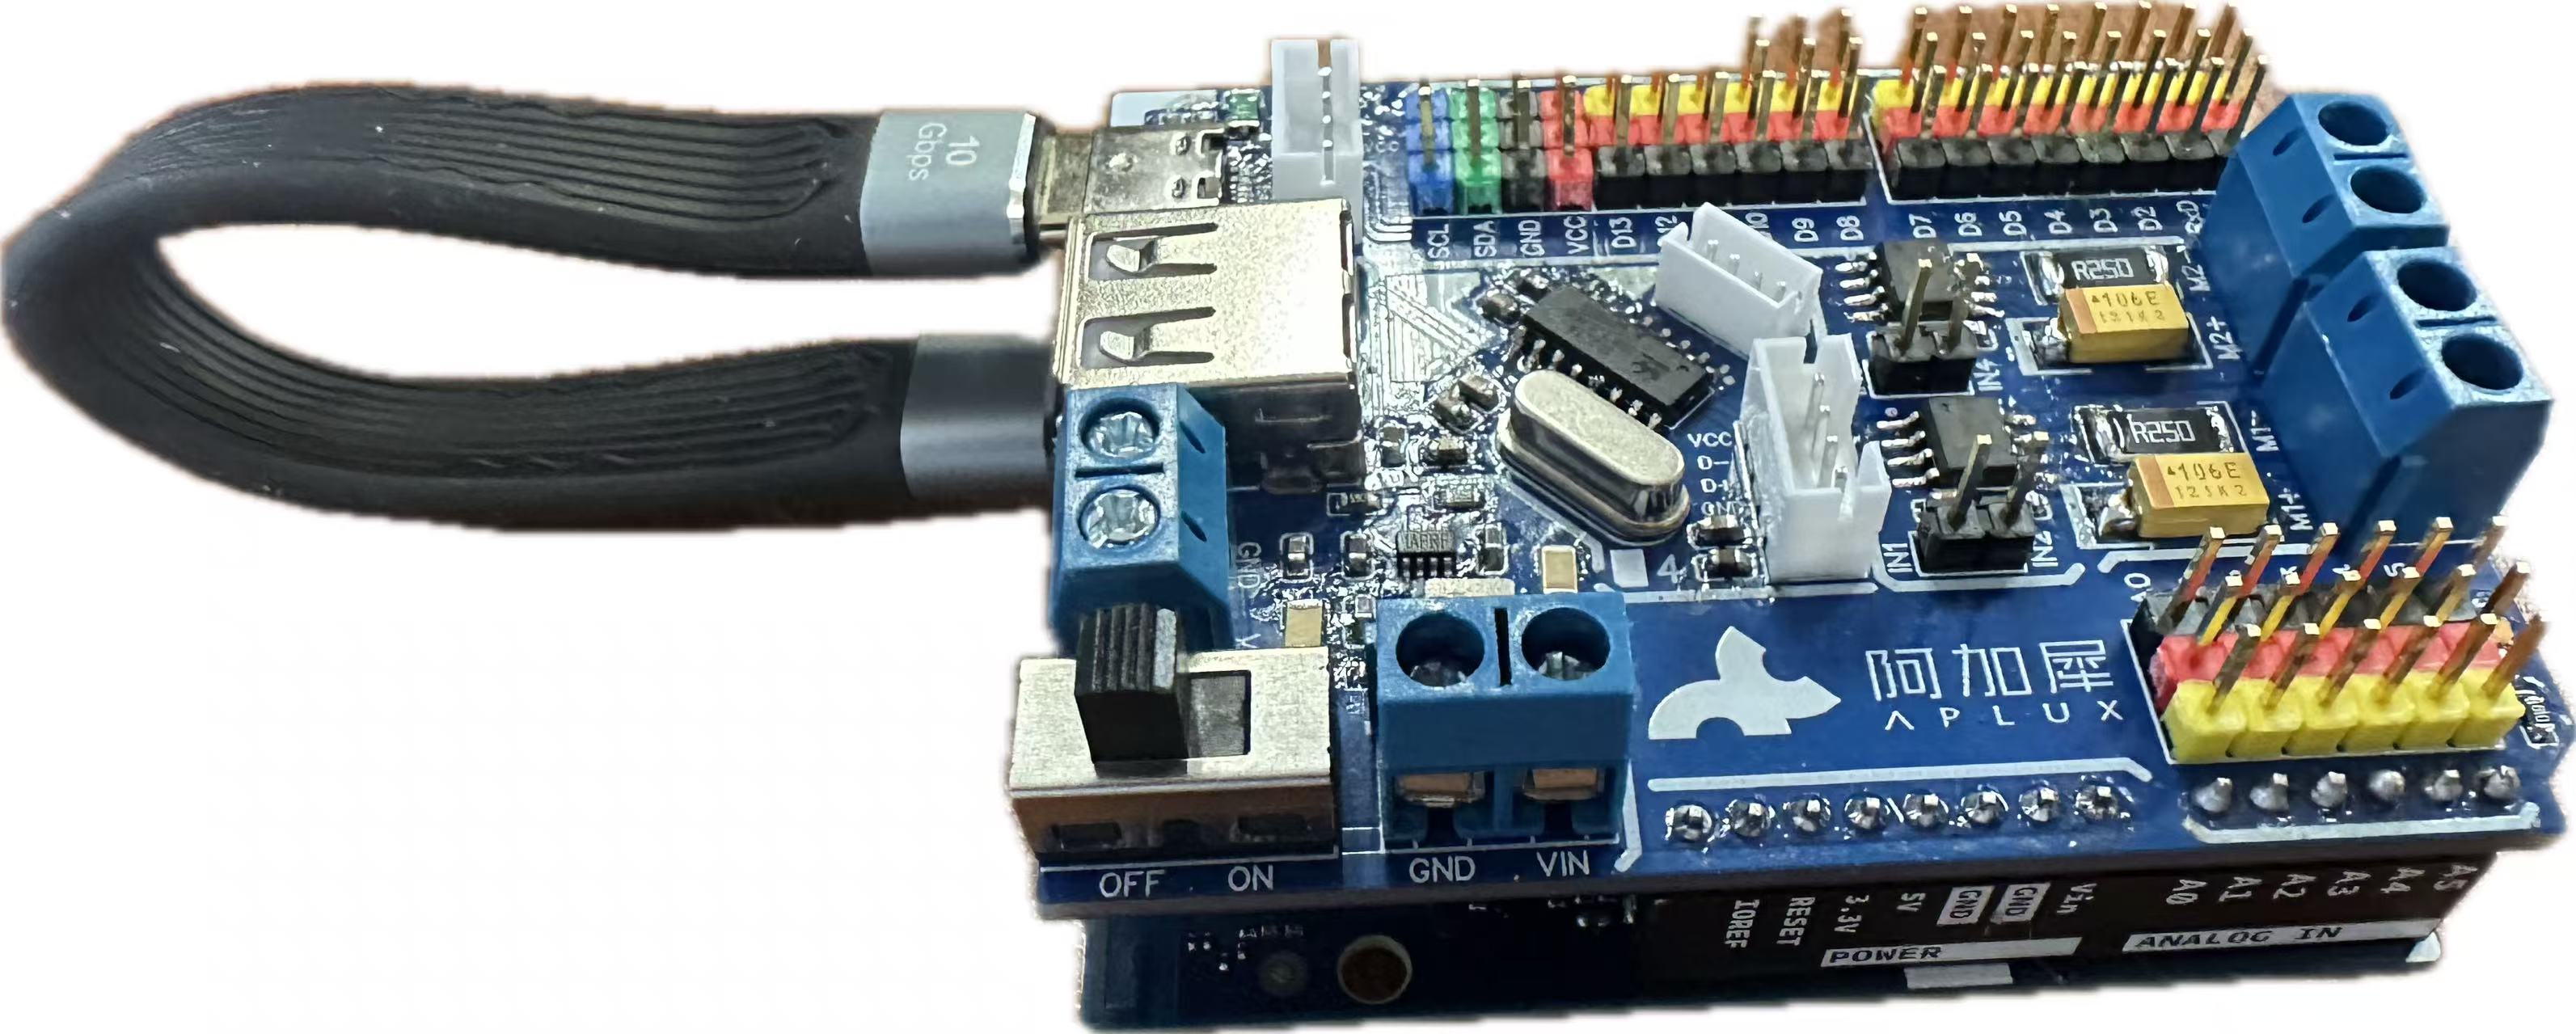
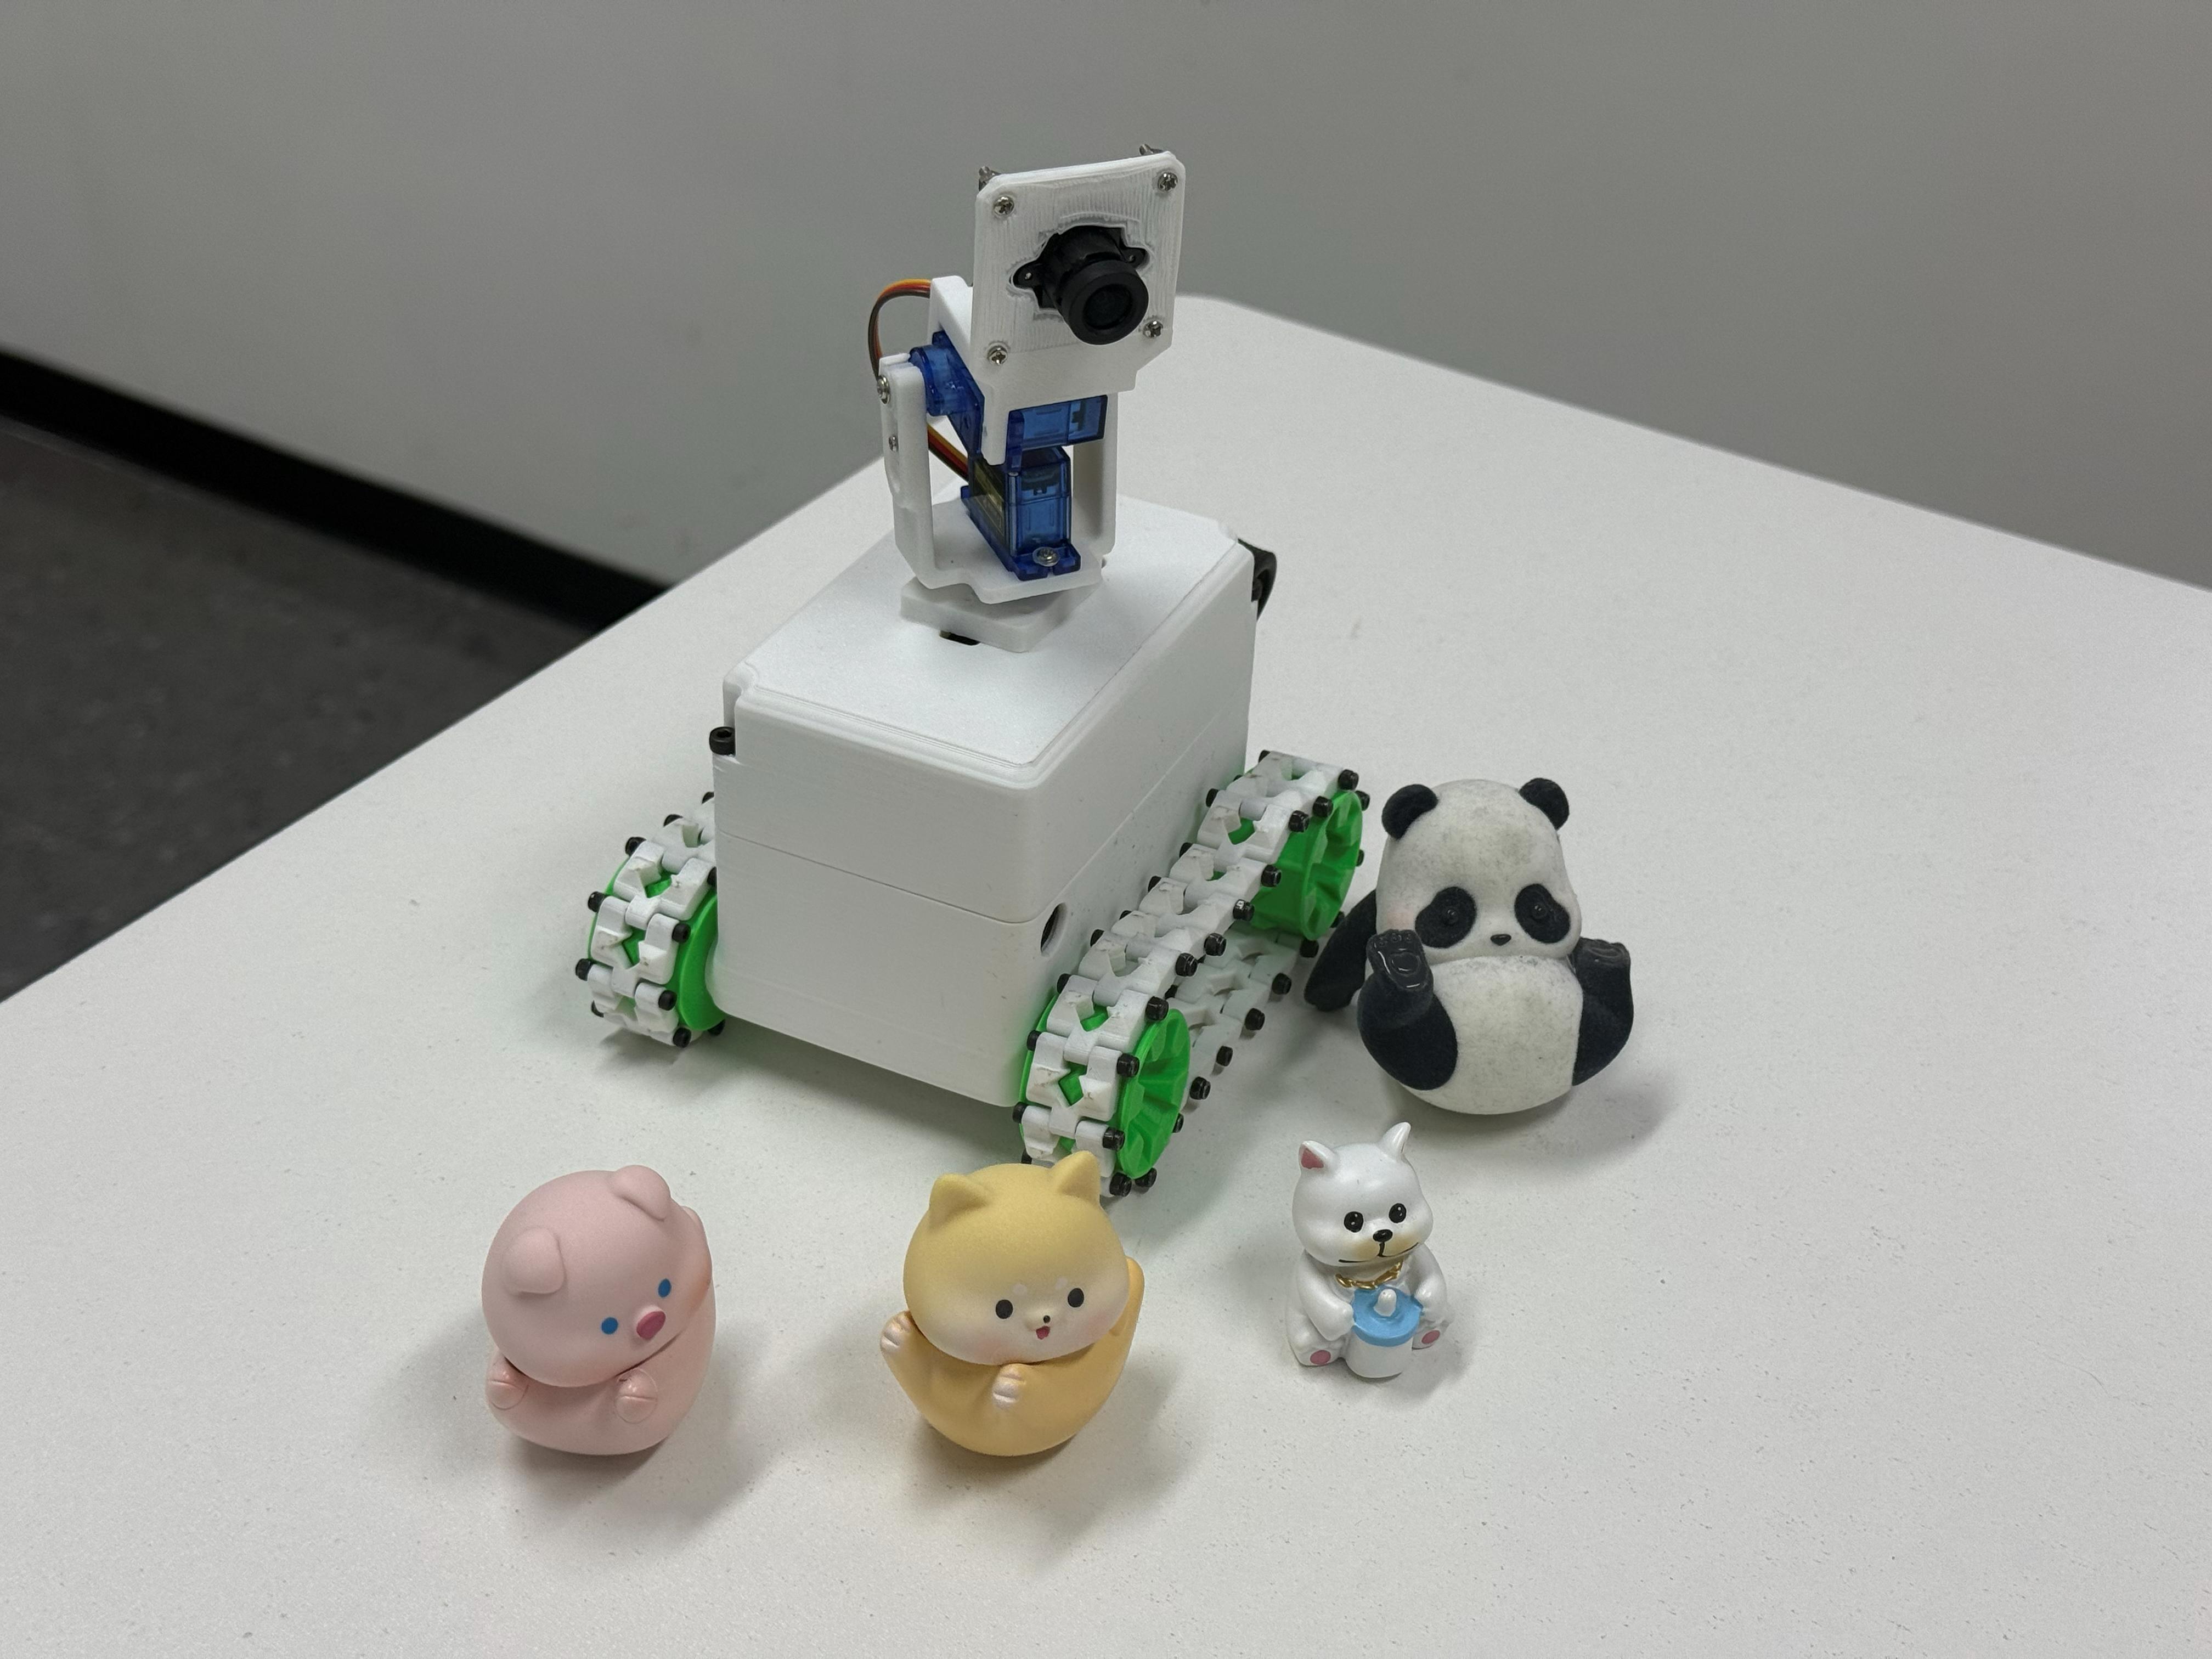
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
| 设备名称 / 型号 | 数量 | 官网单价 | 小计 |
|---|---|---|---|
开发板Arduino UNO Q 4GBArduino · UNO Q 4GB已停用 | × 1 | Arduino · UNO Q 4GB官网单价暂无CNY官网参考价 | — |
控制与驱动UNO Q 扩展板配套扩展板(双路电机驱动 M1/M2、舵机排针、电源分配) | × 1 | 配套扩展板(双路电机驱动 M1/M2、舵机排针、电源分配)官网单价暂无CNY官网参考价 | — |
电机与执行器云台舵机SG90(9g 微型舵机) | × 2 | SG90(9g 微型舵机)官网单价暂无CNY官网参考价 | — |
电机与执行器履带驱动电机N20 12V 减速电机 | × 2 | N20 12V 减速电机官网单价暂无CNY官网参考价 | — |
感知与传感USB 摄像头免驱 USB 摄像头(支持 Linux) | × 1 | 免驱 USB 摄像头(支持 Linux)官网单价暂无CNY官网参考价 | — |
通信与接口USB-C 转 USB-C 数据线双头 Type-C,10cm | × 1 | 双头 Type-C,10cm官网单价暂无CNY官网参考价 | — |
电源与能源电池12V 锂电池组,2600–2800mAh(18650 3S) | × 1 | 12V 锂电池组,2600–2800mAh(18650 3S)官网单价暂无CNY官网参考价 | — |
通信与接口杜邦线母对母,4 pcs | × 4 | 母对母,4 pcs官网单价暂无CNY官网参考价 | — |
机械与结构履带底盘定制 3D 打印(车架、履带、云台支架;模型开源)(计数单位:套) | × 1 | 定制 3D 打印(车架、履带、云台支架;模型开源)(计数单位:套)官网单价暂无CNY官网参考价 | — |
机械与结构M2×18 内六角螺钉M2×18 | × 24 | M2×18官网单价暂无CNY官网参考价 | — |
机械与结构M2 自锁螺母M2 | × 46 | M2官网单价暂无CNY官网参考价 | — |
机械与结构M2×10 内六角螺钉M2×10 | × 4 | M2×10官网单价暂无CNY官网参考价 | — |
机械与结构M2.5 内六角螺钉M2.5 | × 4 | M2.5官网单价暂无CNY官网参考价 | — |
机械与结构M3×6 内六角螺钉M3×6 | × 3 | M3×6官网单价暂无CNY官网参考价 | — |
机械与结构M3×10 内六角螺钉M3×10 | × 2 | M3×10官网单价暂无CNY官网参考价 | — |
机械与结构M3×25 内六角螺钉M3×25 | × 2 | M3×25官网单价暂无CNY官网参考价 | — |
官网价格为最近人工核价结果,仅供参考,以厂商官网实际价格为准;不同币种不进行汇率换算。
基于 Arduino UNO Q 的 FPV 桌面监控机器人(家庭宠物监控场景):实时视频回传 + AI 物体识别 + 两轴云台 + 履带差速全向移动,浏览器 Web 远程控制,无需安装 App。
| 项目 | 内容 |
|---|---|
| 产品名称 | Household Pet Monitoring Robot(家庭宠物监控机器人 / FPV AI 桌面监控机器人) |
| 产品定位 | FPV 桌面监控机器人(家庭 AI 宠物监控、桌面 / 地面巡检) |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official) |
| 分类 | Cars / Robots / Robotics(Arduino 分类) |
| 开源协议 | Apache License 2.0 |
| 项目案例页 | https://projecthub.arduino.cc/aplux/household-pet-monitoring-robot-based-on-arduino-uno-q-6628bd |
| 类别 | 参数 |
|---|---|
| 主控 | Arduino UNO Q(STM32/Zephyr 架构,内置 Wi-Fi,48MHz) |
| 视觉 | USB 摄像头(免驱,视频流端口 4912);AI 物体检测(置信度阈值 0.5,HUD 实时显示 [TARGET] 目标) |
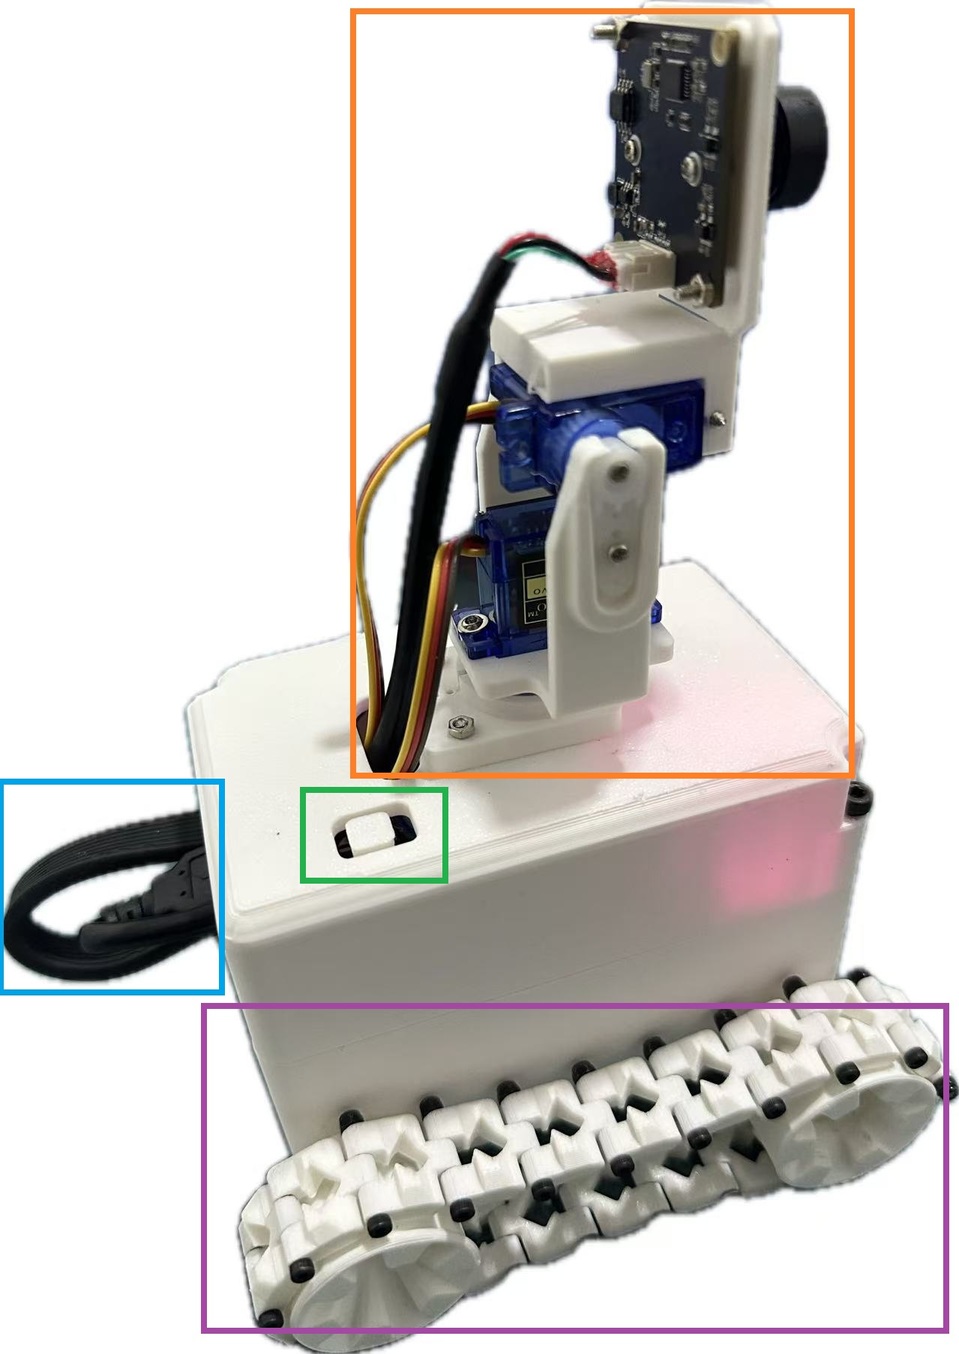
| 云台 | 两轴(SG90 ×2):Pan 水平 0–180°(中位 90°,D3);Tilt 俯仰 60–120°(中位 90°,D11) |
| 运动 | 履带式底盘 + 差速转向;2 × N20 12V 减速电机(D5/D6 左、D9/D10 右,PWM 0–255) |
| 速度 | 可调范围 50–255(室内建议 150,室外 255);按住移动、松手即停 |
| 电机驱动 | A4950 双路驱动模块(7.4–12V 输入,单路持续电流 3.5A) |
| 电源 | 12V 锂电池组(2600–2800mAh,18650 3S)+ 稳压 5V 供主控 / 舵机 |
| 底盘 | 3D 打印履带底盘(车架 / 履带 / 云台支架,模型开源) |
Web 前端(HTML/CSS/JS) ←Socket.IO(WebSocket)→ Python 中台(指令路由 / 速度管理 / AI 视觉) ←RouterBridge→ Arduino 固件(软件 PWM 电机 + 硬件舵机)
| 功能 | 引脚 |
|---|---|
| 左电机(方向 / 调速) | D5、D6(经 A4950) |
| 右电机(方向 / 调速) | D9、D10(经 A4950,底层已做反向修正) |
| 云台 Pan(水平旋转) | D3 |
| 云台 Tilt(垂直俯仰) | D11 |
| 摄像头 | USB 接口 |
arduino-app-cli app start tracked_plzhttp://<机器人IP>:7000,右上角显示绿色 ONLINE 即连接成功本页参数依据官方 GitHub README、Arduino 项目页描述与作者 BOM 评论整理,如有更新以官方发布为准。
基于 Arduino UNO Q 的 FPV 桌面宠物监控机器人(履带式)可采购硬件 / 配件清单。 整理依据:作者在 Arduino Project Hub 项目页评论中提供的完整清单(含购买链接)、官方 GitHub 仓库 README 与项目文档。
| 序号 | 物料名称 | 型号 / 规格 | 数量 | 用途 | 购买链接 |
|---|---|---|---|---|---|
| 1 | 主控开发板 | Arduino UNO Q | 1 | 系统控制(WiFi / RouterBridge / 舵机 + 电机控制) | 官方商店 |
| 2 | UNO Q 扩展板 | 配套扩展板(双路电机驱动 M1/M2、舵机排针、电源分配) | 1 | IO 扩展、供电分配、电机驱动 | — |
| 3 | 云台舵机 | SG90(9g 微型舵机) | 2 | 两轴云台:Pan(水平)/ Tilt(俯仰) | Amazon |
| 4 | 履带驱动电机 | N20 12V 减速电机 | 2 | 左右履带差速驱动(D5/D6、D9/D10) | Amazon |
| 5 | USB 摄像头 | 免驱 USB 摄像头(支持 Linux) | 1 | 视频流回传(端口 4912)+ AI 物体识别 | Amazon |
| 6 | USB-C 转 USB-C 数据线 | 双头 Type-C,10cm | 1 | 连接 UNO Q 与扩展板 | Amazon |
| 7 | 电池 | 12V 锂电池组,2600–2800mAh(18650 3S) | 1 | 独立供电(驱动 + 主控 + 舵机) | Amazon |
| 8 | 杜邦线 | 母对母,4 pcs | 4 pcs | 电机信号接线 | Amazon |
| 9 | 履带底盘 | 定制 3D 打印(车架、履带、云台支架;模型开源) | 1 套 | 车身结构 | 模型目录 |
| 10 | M2×18 内六角螺钉 | M2×18 | 24 pcs | 履带 | — |
| 11 | M2 自锁螺母 | M2 | 46 pcs | 通用锁紧 | — |
| 12 | M2×10 内六角螺钉 | M2×10 | 4 pcs | 摄像头 | — |
| 13 | M2.5 内六角螺钉 | M2.5 | 4 pcs | 云台支架 | — |
| 14 | M3×6 内六角螺钉 | M3×6 | 3 pcs | 主板 | — |
| 15 | M3×10 内六角螺钉 | M3×10 | 2 pcs | 电池盖 | — |
| 16 | M3×25 内六角螺钉 | M3×25 | 2 pcs | 顶盖 | — |
备注:
- 工具建议:个人电脑、焊接工具、螺丝刀套装;3D 打印机(可选,用于打印定制件)。
- 3D 打印耗材未标注具体型号,请按打印件需求自备。
| 类别 | 名称 | 数量 | 链接 |
|---|---|---|---|
| 硬件 | Arduino® UNO™ Q 4GB | 1 | 官方商店 |
| 软件 | Arduino App Lab(开发环境) | 1 | 官方文档 |
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| 项目(整体) | Apache License 2.0(Apache-2.0) | 来源:Arduino Project Hub 项目页许可标注(license_type: Apache License 2.0) |
备注:GitHub 仓库未附独立 LICENSE 文件,再分发 / 二次开发请遵循 Apache-2.0 条款。
| 类型 | 链接 |
|---|---|
| 项目仓库(GitHub) | https://github.com/APLUX-Official/tracked_plz_robot |
| 项目案例页(Arduino Project Hub) | https://projecthub.arduino.cc/aplux/household-pet-monitoring-robot-based-on-arduino-uno-q-6628bd |
| 项目博客文档(PDF) | https://projects.arduinocontent.cc/4379656b-9394-4dd8-865c-a5a280fea01e.pdf |
| 电路原理图(PDF) | https://github.com/APLUX-Official/tracked_plz_robot/blob/master/Schematic_2026-03-10.pdf |
| 3D 打印模型目录 | https://github.com/APLUX-Official/tracked_plz_robot/tree/master/models |
| 开发笔记(DEV_NOTES.md) | https://github.com/APLUX-Official/tracked_plz_robot/blob/master/DEV_NOTES.md |
| Arduino UNO Q 4GB(官方商店) | https://store.arduino.cc/products/uno-q-4gb |
| Arduino App Lab(开发环境) | https://docs.arduino.cc/software/app-lab/ |
| SG90 舵机(Amazon) | https://www.amazon.com/dp/B07MLR1498 |
| N20 减速电机(Amazon) | https://www.amazon.com/dp/B09DG3GCGK |
| USB 摄像头(Amazon) | https://www.amazon.com/dp/B0CNCSFQC1 |
| 12V 锂电池组(Amazon) | https://www.amazon.com/dp/B0FG2P7RGP |
| 开发团队主页 | https://github.com/APLUX-Official |