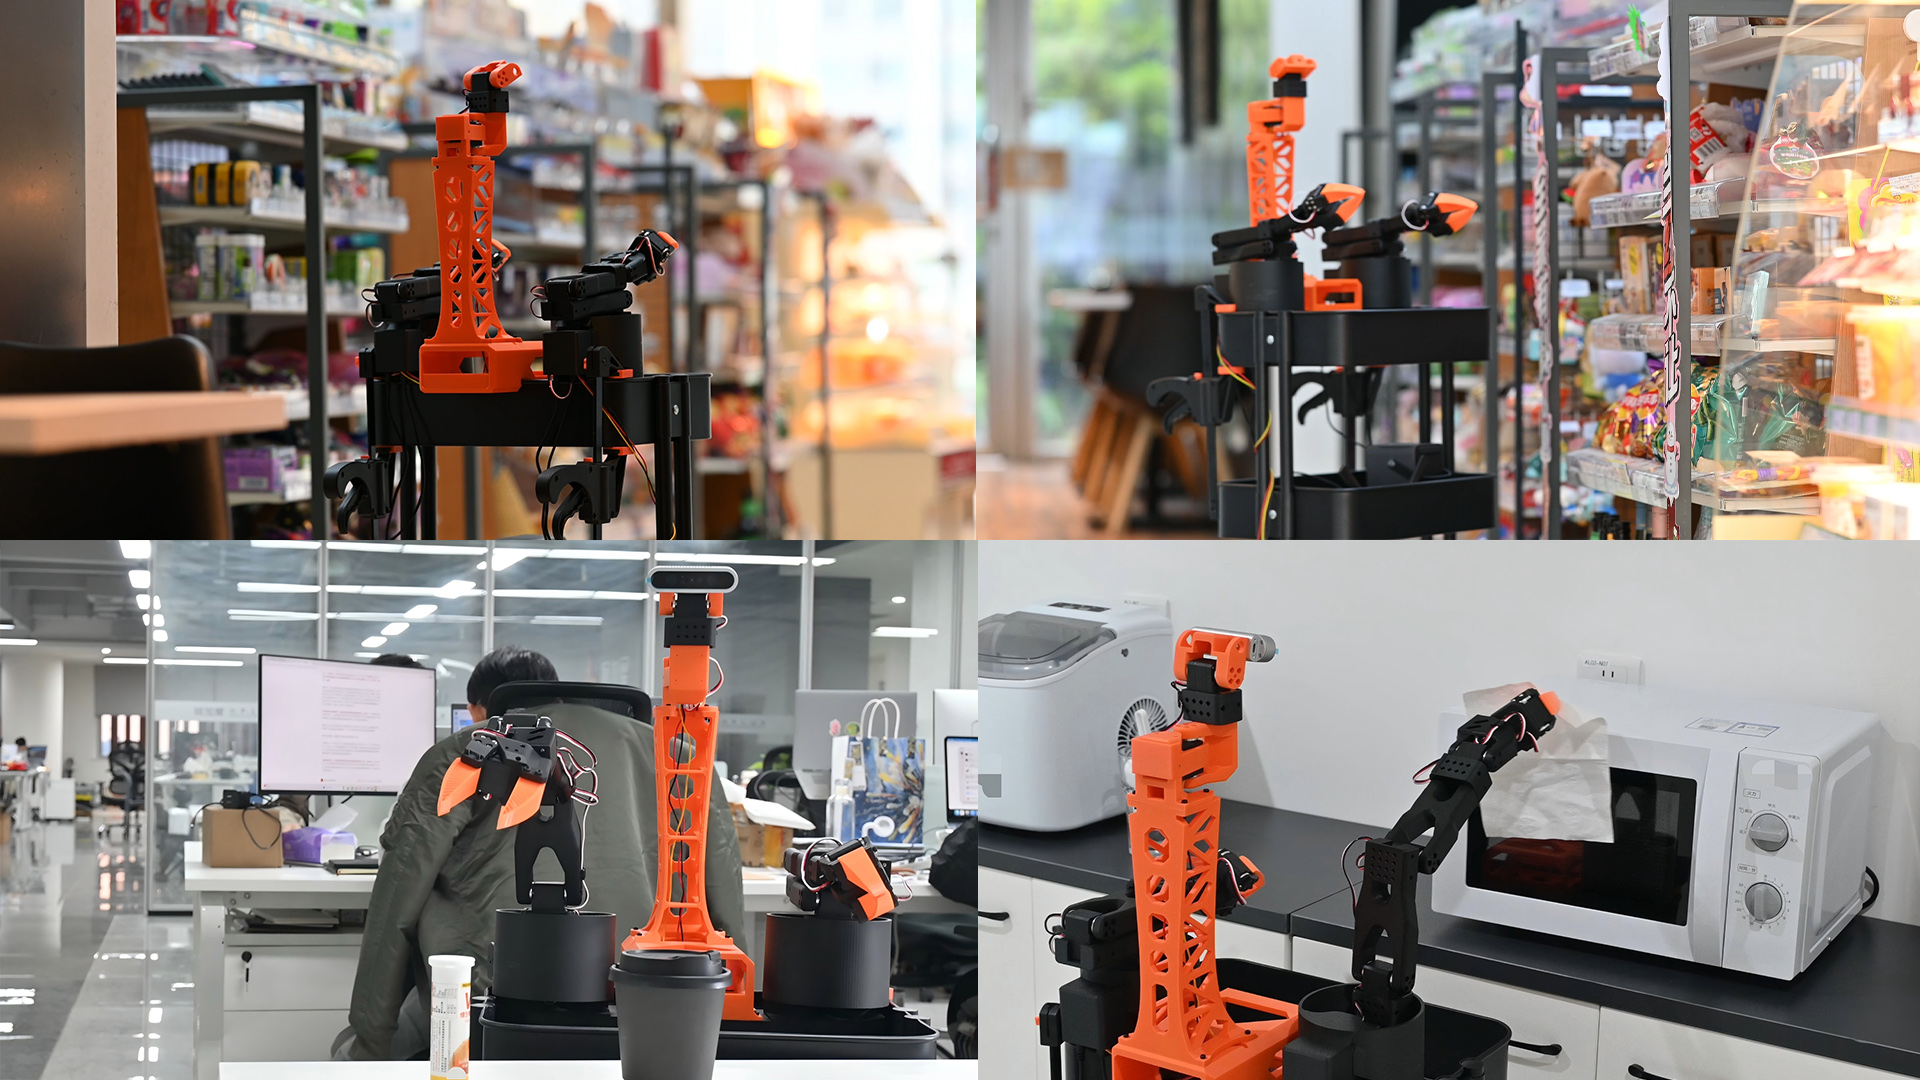
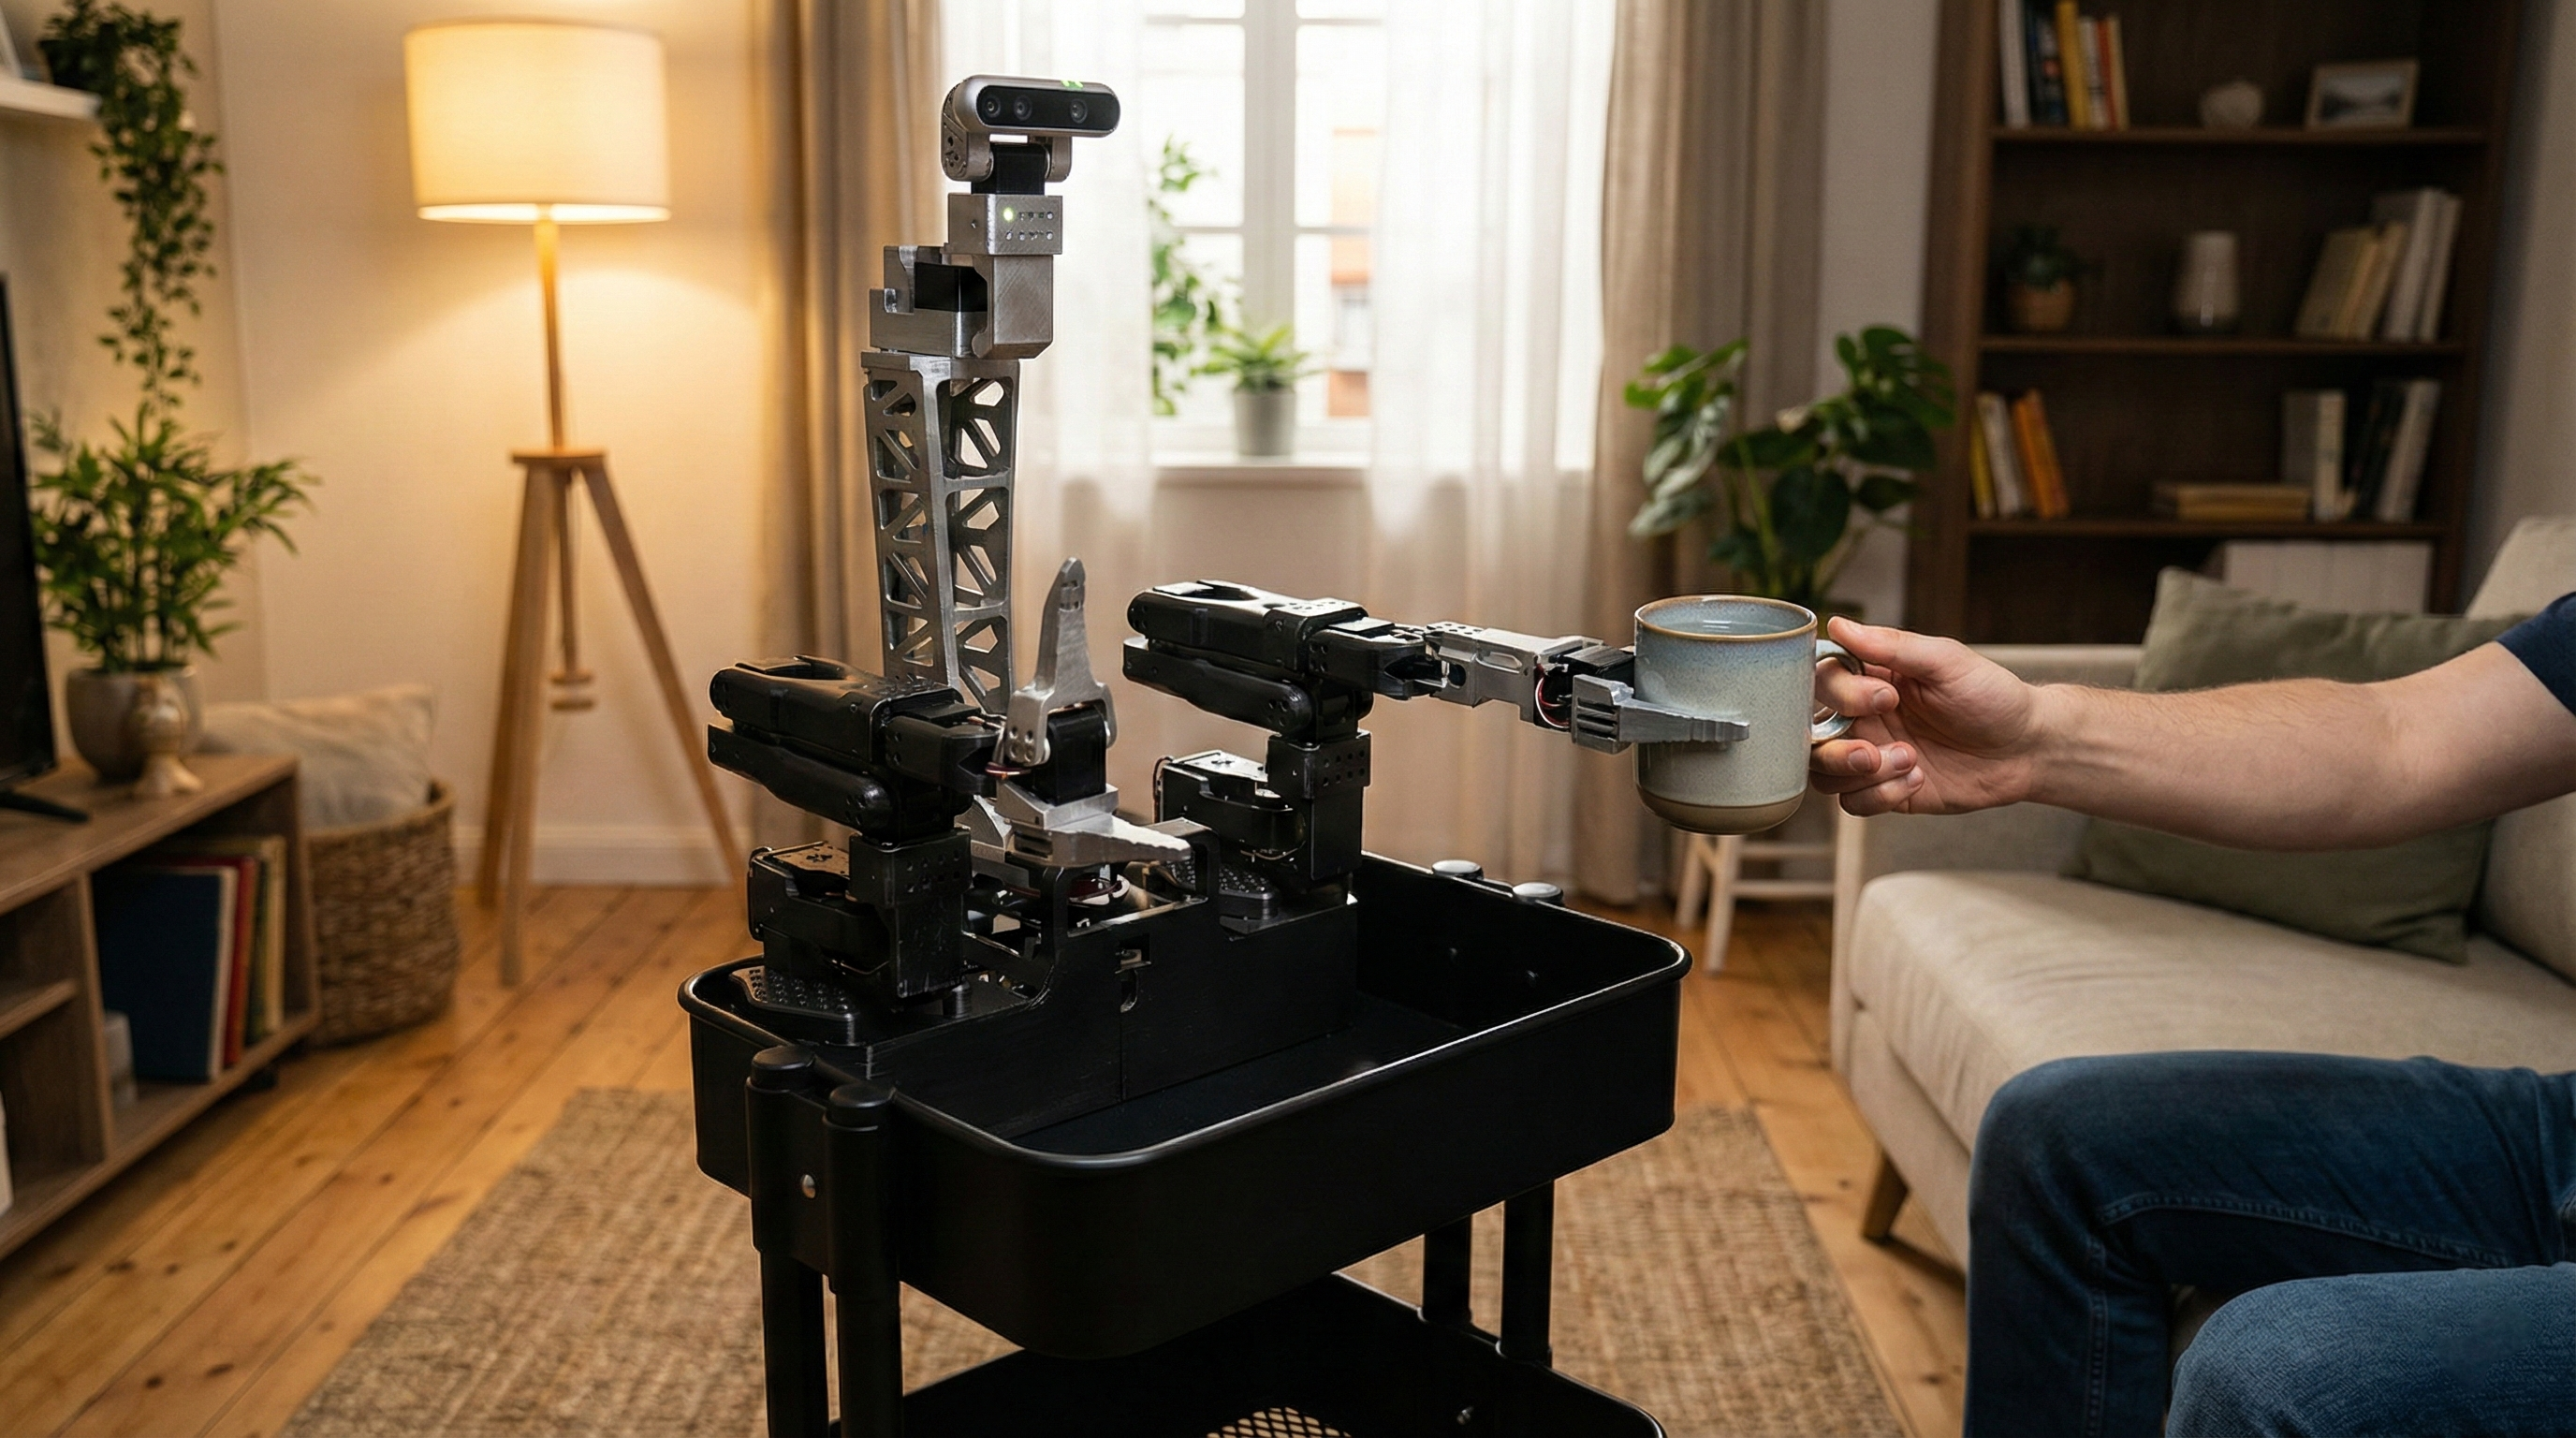
基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。

| 设备名称 / 型号 | 数量 | 官网单价 | 小计 |
|---|---|---|---|
开发板犀牛派 X1阿加犀 APLUX · X1 | × 1 | 阿加犀 APLUX · X1官网单价暂无CNY官网参考价 | — |
机械与结构宜家RÅSKOG推车宜家-IKEA · 长:35 cm;宽:45 cm;高:78 cm;3层、承重:6公斤 | × 1 | 宜家-IKEA · 长:35 cm;宽:45 cm;高:78 cm;3层、承重:6公斤官网单价暂无CNY官网参考价 | — |
电源与能源绿联 300W 48000mAh 充电站绿联-UGREEN · 48000毫安300W大功率;尺寸:145x77x106 mm;电池类型:磷酸铁锂电池;充电协议:pd2.0;外壳材质:PC+ABS | × 1 | 绿联-UGREEN · 48000毫安300W大功率;尺寸:145x77x106 mm;电池类型:磷酸铁锂电池;充电协议:pd2.0;外壳材质:PC+ABS官网单价暂无CNY官网参考价 | — |
电机与执行器飞特双轴ST3215舵机(12V)飞特-FEETECH · ST-3215-C018;12V 30K 345齿比 | × 17 | 飞特-FEETECH · ST-3215-C018;12V 30K 345齿比官网单价暂无CNY官网参考价 | — |
感知与传感广角无畸变1080P摄像头模组innomaker · 分辨率:1080P;传感技术:CMOS;传输:USB2.0;屏幕尺寸:2.7英寸;内存类型:内置闪存;捕获格式:M-JPEG | × 2 | innomaker · 分辨率:1080P;传感技术:CMOS;传输:USB2.0;屏幕尺寸:2.7英寸;内存类型:内置闪存;捕获格式:M-JPEG官网单价暂无CNY官网参考价 | — |
通信与接口Anker USB(A口)集线器安克-ANKER · USB3.0扩展HUB;4Type-A转1Type-A输入 | × 1 | 安克-ANKER · USB3.0扩展HUB;4Type-A转1Type-A输入官网单价暂无CNY官网参考价 | — |
关节与传动直径4英寸(100mm)全向轮AI机器人极客 · 直径4英寸(100mm);含联轴器和螺丝 | × 3 | AI机器人极客 · 直径4英寸(100mm);含联轴器和螺丝官网单价暂无CNY官网参考价 | — |
控制与驱动串口舵机驱动板(适于飞特ST/SC系列舵机)微雪原装 · 9-12.6V电压输入;USB/UART通信 | × 2 | 微雪原装 · 9-12.6V电压输入;USB/UART通信官网单价暂无CNY官网参考价 | — |
机械与结构拓竹pla黑色材料拓竹-Bambu Lab · 耗材类型:PLA;重量:1KG;颜色:可自定义;含料盘 | × 1 | 拓竹-Bambu Lab · 耗材类型:PLA;重量:1KG;颜色:可自定义;含料盘官网单价暂无CNY官网参考价 | — |
机械与结构彩色tpu橙色材料彩格-chg · 耗材类型:TPU;线径:1.75 mm;颜色:可自定义;净重:1KG;含线盘 | × 1 | 彩格-chg · 耗材类型:TPU;线径:1.75 mm;颜色:可自定义;净重:1KG;含线盘官网单价暂无CNY官网参考价 | — |
电源与能源Type-C转DC线(12V)插头:DC5.5x2.1 mm;Type-C转PD;12V0.5-5A;长度:1m;直头式 | × 2 | 插头:DC5.5x2.1 mm;Type-C转PD;12V0.5-5A;长度:1m;直头式官网单价暂无CNY官网参考价 | — |
通信与接口USB-C转USB-A线ULTunite · 接口类型:USB-C/A;USB3.2-3.0;线材外层材质:PVC;长度:1 m;直头式 | × 2 | ULTunite · 接口类型:USB-C/A;USB3.2-3.0;线材外层材质:PVC;长度:1 m;直头式官网单价暂无CNY官网参考价 | — |
通信与接口100cm MX5264端子线(反向)誉线 · 双头端子:反向;22AWG硅胶线;2.5 mm - 3P(PIN位数);长度:100 cm | × 2 | 誉线 · 双头端子:反向;22AWG硅胶线;2.5 mm - 3P(PIN位数);长度:100 cm官网单价暂无CNY官网参考价 | — |
机械与结构F型木工夹保联-BAOLIAN · 型号:8寸;全长:39 cm;夹持范围:22 cm;喉深:5.5 cm;导轨宽厚:1.7x0.5 cm;重量:500 g | × 2 | 保联-BAOLIAN · 型号:8寸;全长:39 cm;夹持范围:22 cm;喉深:5.5 cm;导轨宽厚:1.7x0.5 cm;重量:500 g官网单价暂无CNY官网参考价 | — |
人机交互与遥操作具身智能遥操手柄Box2AI盒子桥 · 一对手柄(计数单位:对) | × 1 | Box2AI盒子桥 · 一对手柄(计数单位:对)官网单价暂无CNY官网参考价 | — |
官网价格为最近人工核价结果,仅供参考,以厂商官网实际价格为准;不同币种不进行汇率换算。
基于高通 QCS8550 边缘计算设备的低成本双臂移动机器人平台,面向具身智能研究。
| 项目 | 内容 |
|---|---|
| 产品名称 | XLerobot-X1(高通版 XLeRobot) |
| 产品定位 | 低成本双臂移动机器人 / 具身智能研究平台 |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official,Arduino:aplux) |
| 整机成本 | 约 5,000 元人民币 |
| 开源协议 | MIT License(代码资源基于 lerobot,Apache-2.0,详见文末开源协议与链接) |
| 项目案例页 | https://projecthub.arduino.cc/aplux/xlerobot-x1-c85c0f |
| 类别 | 参数 |
|---|---|
| 主控平台 | 犀牛派 Rhino Pi-X1(高通 QCS8550 边缘计算平台,4nm 工艺) |
| 内存 / 存储 | 16GB LPDDR5x + 128GB UFS 3.1 |
| AI 算力 | Hexagon NPU 48 TOPS(支持 INT8 量化推理);Adreno 740 GPU;6 核 CPU |
| 机械臂 | 双 SO-101 机械臂,单臂 6 自由度(整机 12 自由度) |
| 负载能力 | 单臂 600–1000 g |
| 工作范围 | 单臂约 40 cm |
| 关节驱动 | 飞特 FEETECH ST-3215-C018 总线舵机(12V,30K,345 齿比)× 17 |
| 移动底盘 | 轮式底盘,3 × 直径 4 英寸(100mm)全向轮 |
| 视觉感知 | 2 × 广角无畸变 1080P USB 摄像头模组(innomaker) |
| 深度相机(选配) | 支持 Intel RealSense D415(未包含在物料清单内) |
| 遥操作方案 | Box2AI 具身智能遥操手柄(蓝牙 Joy-Con 方案) |
| 供电方案 | 绿联 300W 48000mAh 充电站(磷酸铁锂电池,PD 2.0)+ Type-C 转 DC 12V 供电线 |
| 结构材料 | 约 90% 组件为 3D 打印件(PLA 黑色 + TPU 橙色),拓扑优化轻量化设计 |
| 结构底座 | 宜家 RÅSKOG 推车(长 35 × 宽 45 × 高 78 cm,3 层结构) |
| 操作系统 | Ubuntu 22.04(推荐);Python 3.12 |
| 软件框架 | 基于 XLeRobot / lerobot:机器人控制与遥操作、视觉感知、机器学习与强化学习、数据采集与处理、电机控制与校准、Maniskill 仿真环境 |
本页参数依据官方资料(GitHub 仓库 APLUX-Official/XLerobot-X1 与 Arduino Project Hub 项目页)整理,如有更新请以官方发布为准。
低成本双臂移动机器人 XLerobot-X1 可采购硬件 / 配件清单(含品牌、型号规格与购买链接)。
- 清单来源:官方仓库
Hardware_List/Materials_List.md- 组件图片:见
imgs/BOM组件图/目录,图片编号与下表「序列」一一对应
| 序列 | 物料名称 | 品牌 | 型号/规格参数 | 数量 | 获取链接 | 图片 |
|---|---|---|---|---|---|---|
| 1 | 宜家RÅSKOG推车 | 宜家-IKEA | 长:35 cm 宽:45 cm 高:78 cm 3层、承重:6公斤 |
1 | 点击购买 | 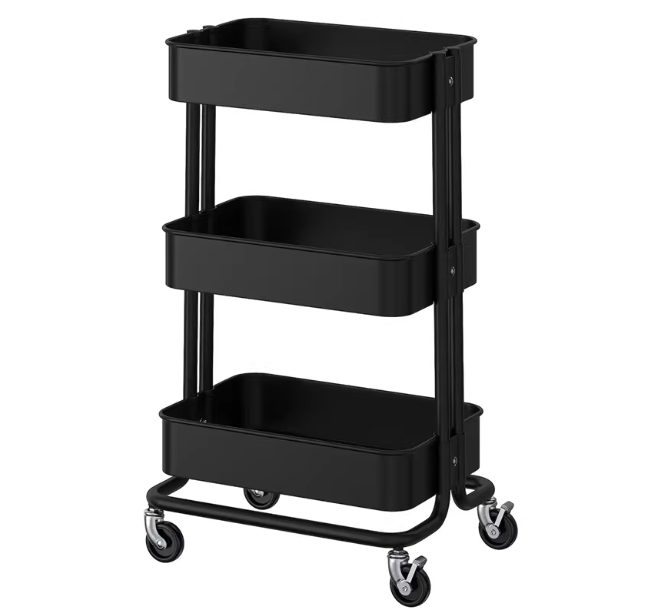 |
| 2 | 绿联 300W 48000mAh 充电站 | 绿联-UGREEN | 48000毫安300W大功率 尺寸:145x77x106 mm 电池类型:磷酸铁锂电池 充电协议:pd2.0 外壳材质:PC+ABS |
1 | 点击购买 | 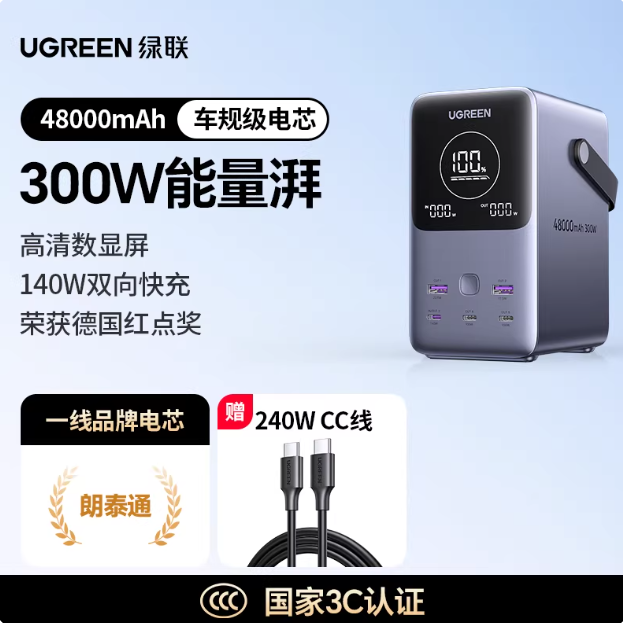 |
| 3 | 飞特双轴ST3215舵机(12V) | 飞特-FEETECH | ST-3215-C018 12V 30K 345齿比 |
17 | 点击购买 | 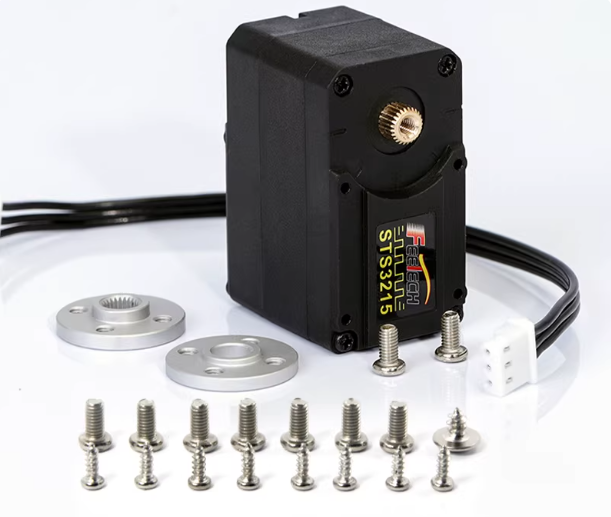 |
| 4 | 广角无畸变1080P摄像头模组 | innomaker | 分辨率:1080P 传感技术:CMOS 传输:USB2.0 屏幕尺寸:2.7英寸 内存类型:内置闪存 捕获格式:M-JPEG |
2 | 点击购买 | 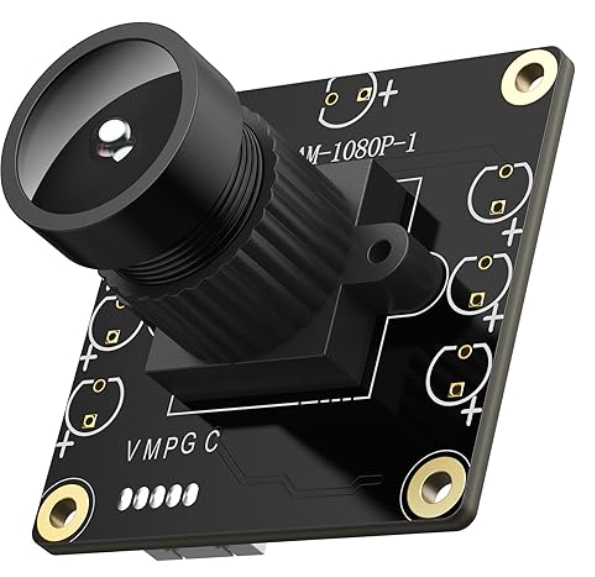 |
| 5 | Anker USB(A口)集线器 | 安克-ANKER | USB3.0扩展HUB 4Type-A转1Type-A输入 |
1 | 点击购买 | 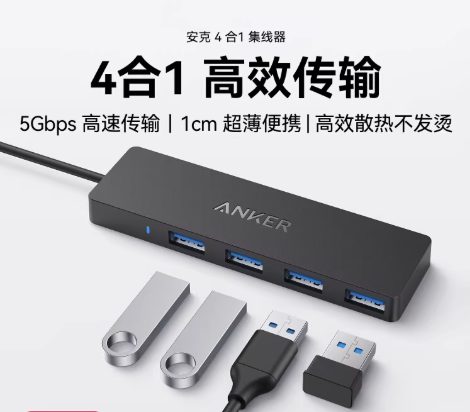 |
| 6 | 直径4英寸(100mm)全向轮 | AI机器人极客 | 直径4英寸(100mm) 含联轴器和螺丝 |
3 | 点击购买 | 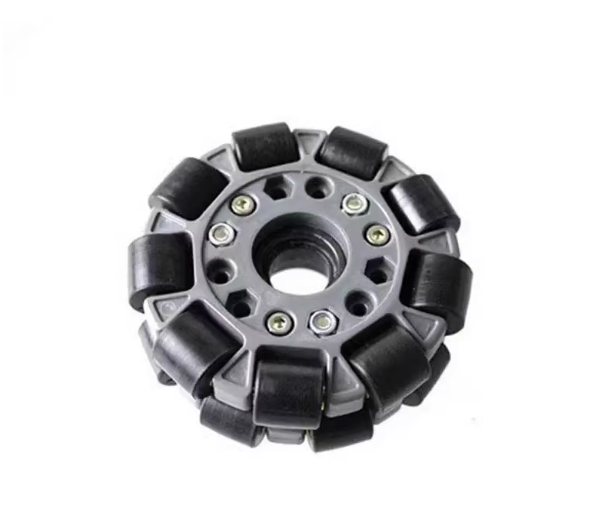 |
| 7 | 串口舵机驱动板(适于飞特ST/SC系列舵机) | 微雪原装 | 9-12.6V电压输入 USB/UART通信 |
2 | 点击购买 | 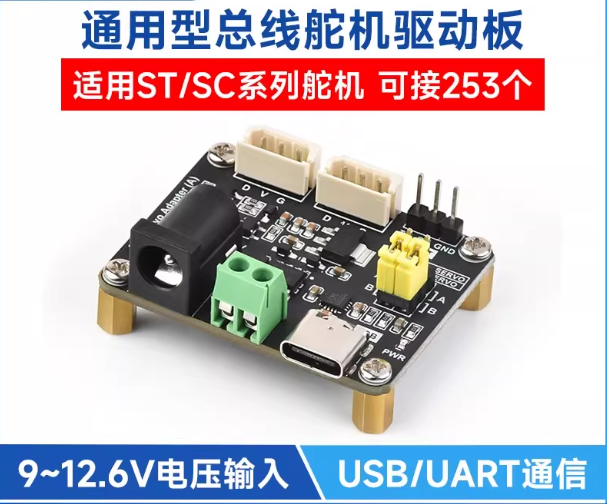 |
| 8 | 拓竹pla黑色材料 | 拓竹-Bambu Lab | 耗材类型:PLA 重量:1KG 颜色:可自定义 含料盘 |
1 | 点击购买 | 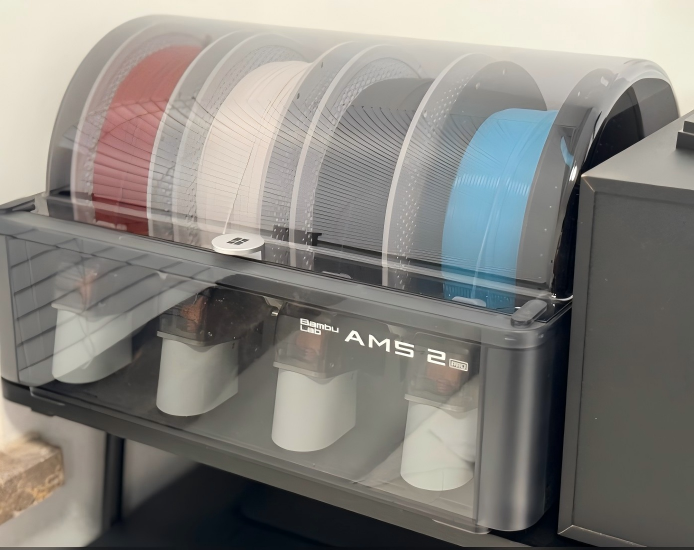 |
| 9 | 彩色tpu橙色材料 | 彩格-chg | 耗材类型:TPU 线径:1.75 mm 颜色:可自定义 净重:1KG 含线盘 |
1 | 点击购买 | 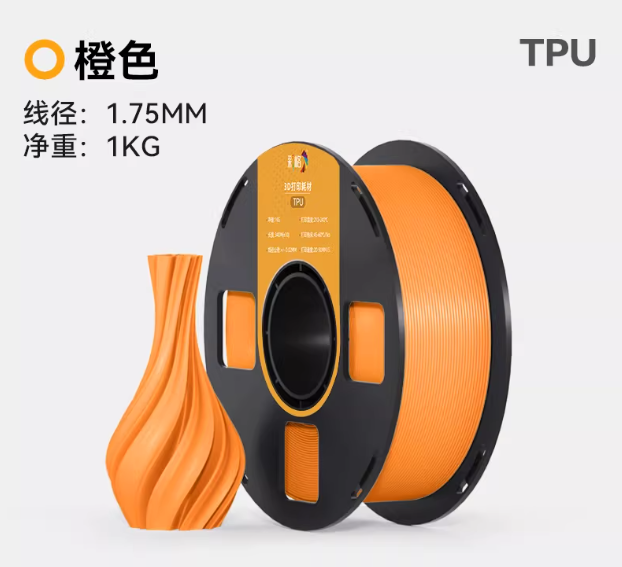 |
| 10 | Type-C转DC线(12V) | Qualcomm (Quickcharge) |
插头:DC5.5x2.1 mm Type-C转PD 12V0.5-5A 长度:1m 直头式 |
2 | 点击购买 | 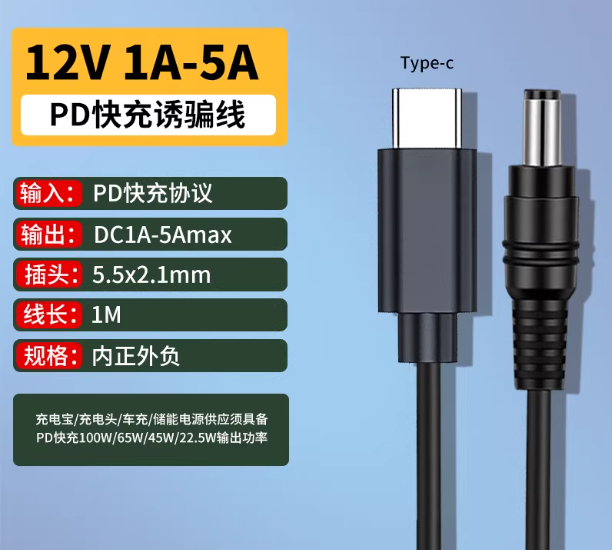 |
| 11 | USB-C转USB-A线 | ULTunite | 接口类型:USB-C/A USB3.2-3.0 线材外层材质:PVC 长度:1 m 直头式 |
2 | 点击购买 | 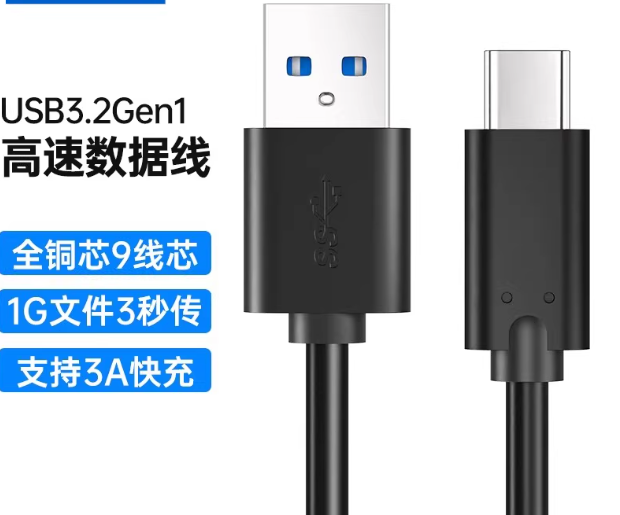 |
| 12 | 100cm MX5264端子线(反向) | 誉线 | 双头端子:反向 22AWG硅胶线 2.5 mm - 3P(PIN位数) 长度:100 cm |
2 | 点击购买 | 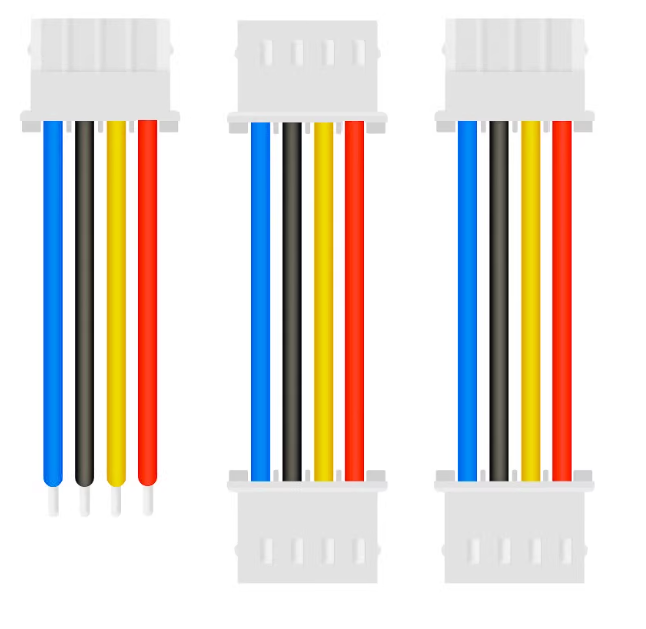 |
| 13 | F型木工夹 | 保联-BAOLIAN | 型号:8寸 全长:39 cm 夹持范围:22 cm 喉深:5.5 cm 导轨宽厚:1.7x0.5 cm 重量:500 g |
2 | 点击购买 | 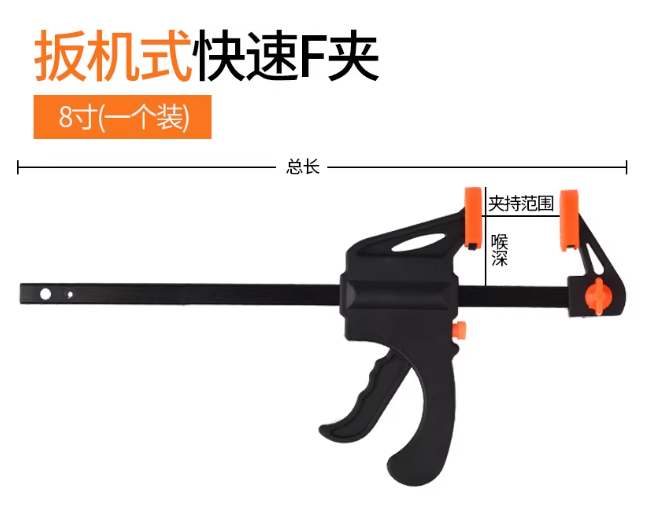 |
| 14 | 具身智能遥操手柄 | Box2AI盒子桥 | 一对手柄 | 1(对) | 点击购买 | 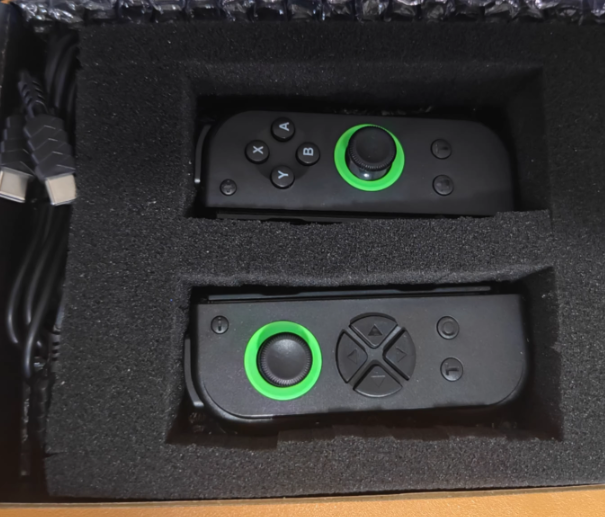 |
| 15 | 犀牛派X1 | 阿加犀-APLUX | 单机标配 16G LPDDR5x + 128GB UFS3.1 |
1 | 点击购买 | 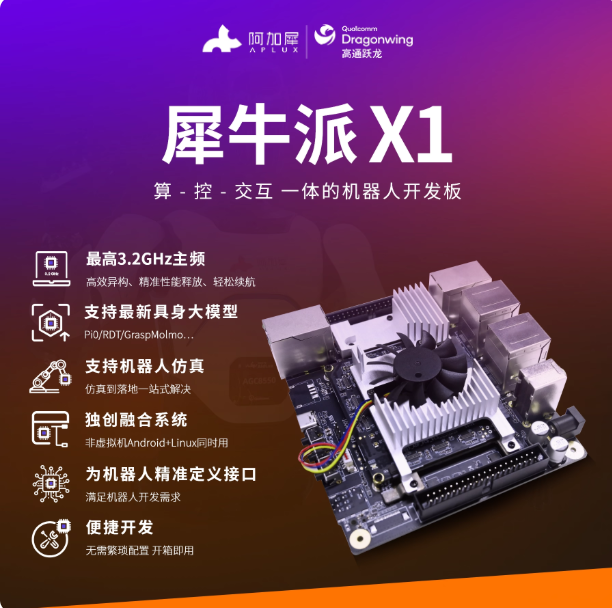 |
注:M3 螺栓/螺母/垫片请自行准备;此材料清单不包含 3D 打印机、未包含深度相机 RealSense-D415。
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| XLerobot-X1 项目(整体) | MIT License | 官方 README 明确标注「XLerobot-X1 is released under the MIT License」;Arduino Project Hub 项目页许可字段亦标注为 MIT |
| 代码资源(XLeRobot-X1 / lerobot) | Apache License 2.0 | 代码目录随附 LICENSE 文件(Copyright 2024 The Hugging Face team),基于 lerobot 开源框架 |
| 上游遥操作驱动(joycon-robotics) | 以该仓库声明为准 | 见下方链接 |
二次开发或再分发时,请遵守对应组件及上游仓库的许可条款(保留版权与许可声明)。
| 类型 | 链接 |
|---|---|
| 项目仓库(GitHub) | https://github.com/APLUX-Official/XLerobot-X1 |
| 项目案例页(Arduino Project Hub) | https://projecthub.arduino.cc/aplux/xlerobot-x1-c85c0f |
| 物料清单 BOM(GitHub) | https://github.com/APLUX-Official/XLerobot-X1/blob/main/Hardware_List/Materials_List.md |
| 安装教程视频(Bilibili) | https://www.bilibili.com/video/BV14UfeB9ErT/ |
| Joy-Con 遥操作驱动 | https://github.com/box2ai-robotics/joycon-robotics |
| 开发团队主页 | https://github.com/APLUX-Official |