基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
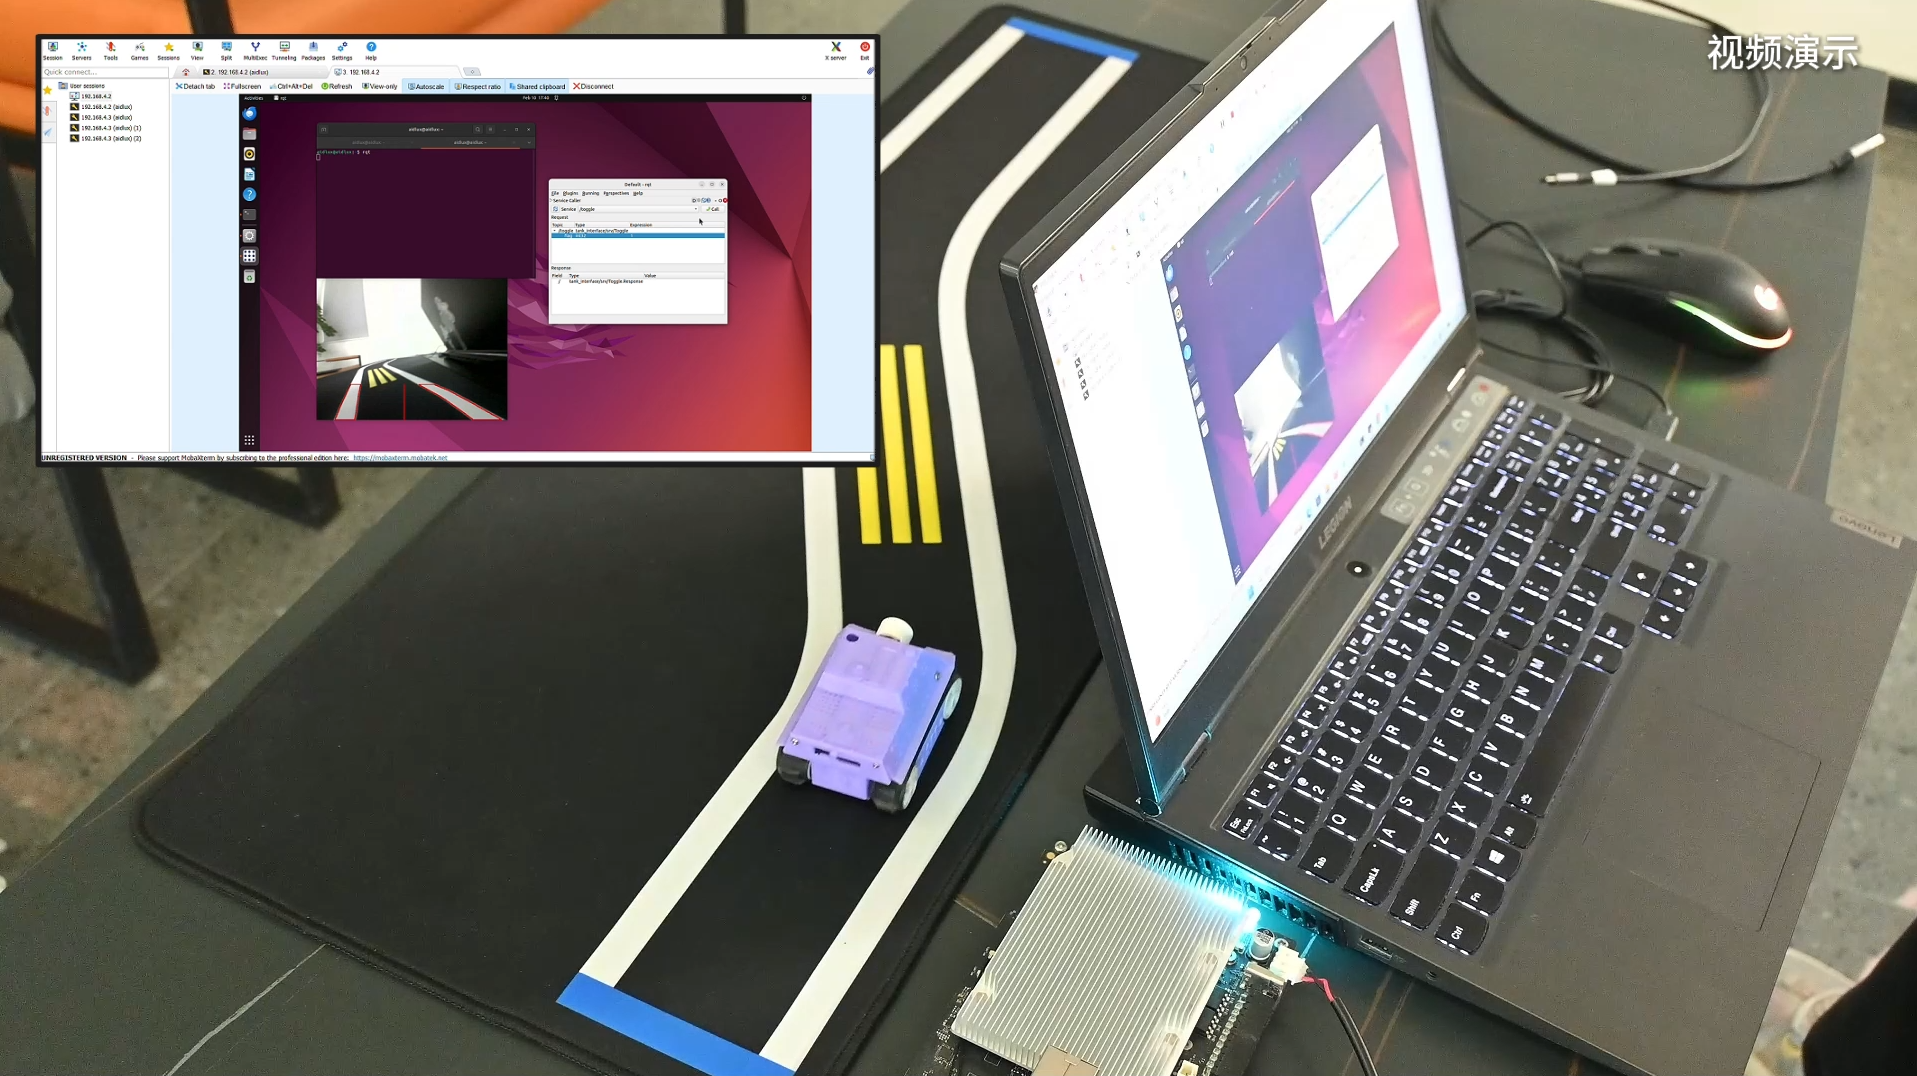
基于犀牛派 X1、ROS 2 与 ESP32 智能车的微型智能驾驶沙盘,集成视觉识别、行为决策和运动控制。